Atualização (07/09/2026): Temos bastante estoque de todos os nossos produtos, encontre-nos também em e    Como obter um orçamento

Como enviar correções da estação base RTK para o ArduPilot com Mission Planner, QGroundControl e MAVProxy

Envie correções da estação base RTK para a cobertura do ArduPilot

Índice

Este tutorial explica como configurar MissionPlanner e QGroundControl enviar RTK corrections ao piloto automático a partir de um base stationAs instruções foram testadas com simpleRTK2B Budget, simpleRTK2B Lite e simpleRTK3B Pro receptores.

Se preferir usar um NTRIP service Em vez de sua própria estação base, siga as instruções. Como enviar NTRIP Correções para o tutorial do ArduPilot com MissionPlanner, QGroundControl e MAVProxy.

Hardware necessário

Software necessário

Como enviar correções de estação base RTK para o ArduPilot usando Mission Planner ou QGroundControl

Configure e conecte o receptor da estação base.

Para configurar um receptor GNSS como estação base, siga as instruções abaixo. ArduSimple tutorial Como configurar simpleRTK2B como estação base estática. Alternativamente, se você estiver executando o simpleRTK3B receptor siga o tutorial Como configurar simpleRTK3B Pro como estação base estática.

Configure e conecte o rover recebedor

  1. Para configurar seu receptor como um rover Por favor, siga isto. ArduSimple tutorialAlternativamente, se você estiver executando o simpleRTK3B Heading receptor siga isto tutorial ao invés. 
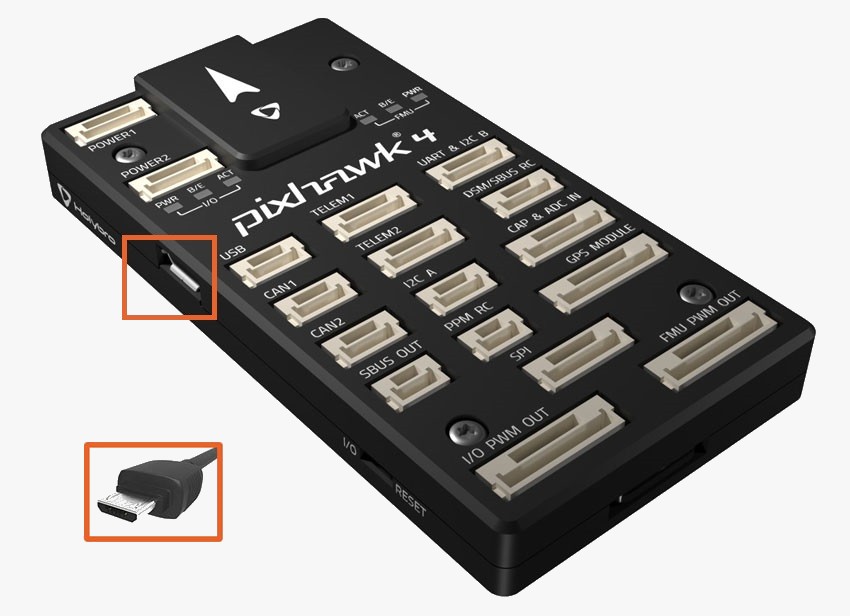
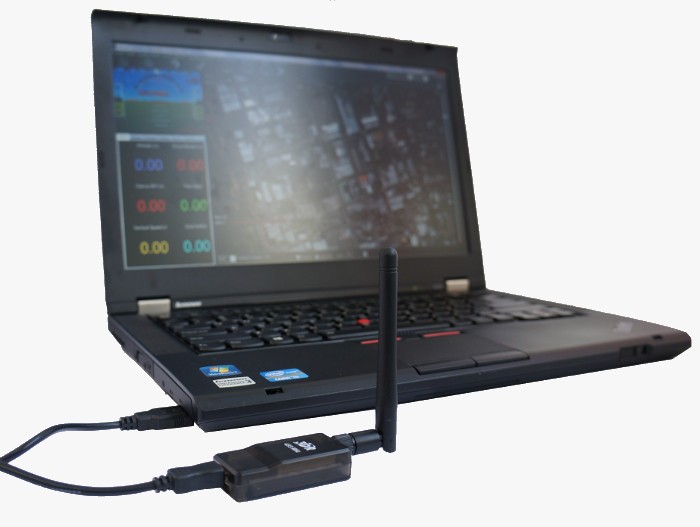
  2. Ligue o autopilot para o seu PC usando um USB-C cable radio telemetry link.
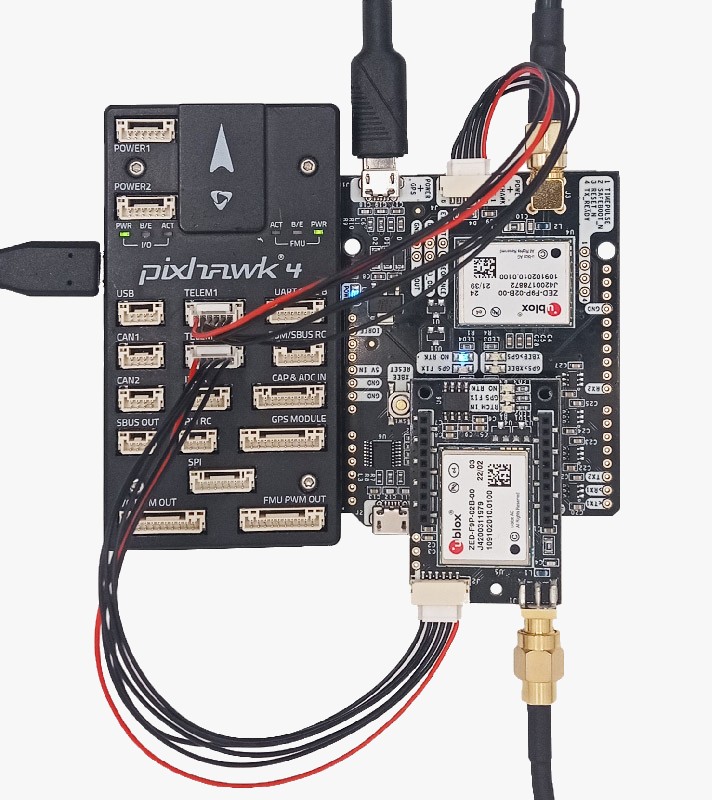
  1. Aparafuse a antena SMA connectors Conecte os cabos aos receptores manualmente e certifique-se de posicionar as antenas em um local com visão clara e desobstruída do céu.
  2. Conecte o receptor ao piloto automático e verifique se você tem um GPS lock.

Enviar correções RTK de uma estação terrestre usando um receptor de estação base.

Com Mission Planner o processo é extremamente fácil, as instruções são as mesmas para simpleRTK2B Budget, simpleRTK2B Lite (u-blox ZED-F9P) e simpleRTK3B Pro (Septentrio mosaic-X5receptores.

  1. Abra Mission Planner e conecte-se ao seu rover autopilot via COM port.
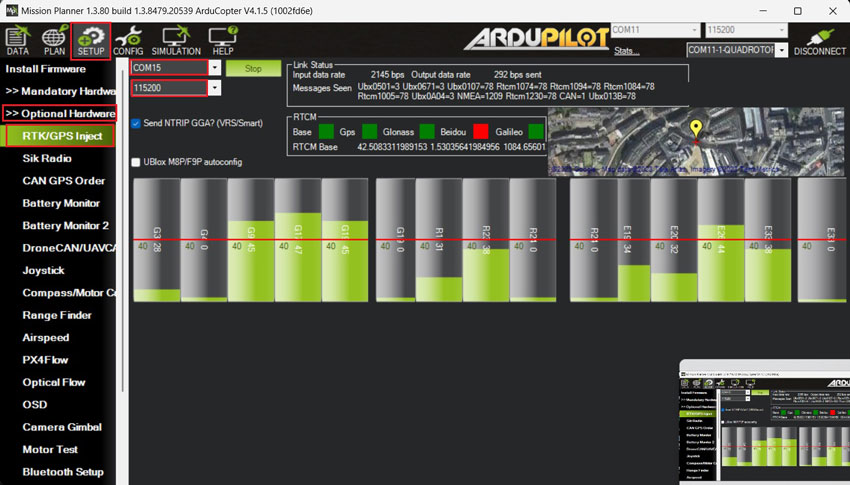
  2. Acesse SETUP -> Optional Hardware -> RTK/GPS Inject.
  3. Selecione os COM port a estação base GNSS que está sendo usada para se conectar ao computador e configurar corretamente baudrate (normalmente 115200). Pressione Connect.
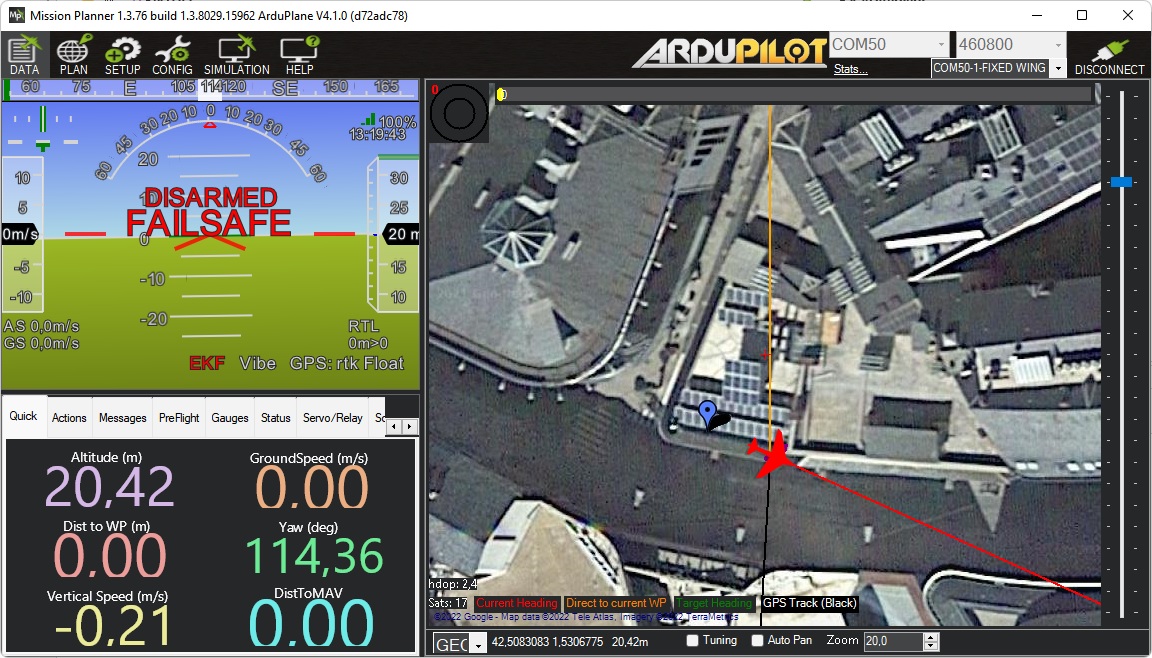
  1. Voltar à tela principal de Mission PlannerVocê encontrará tanto a estação base quanto o piloto automático. rover posições.
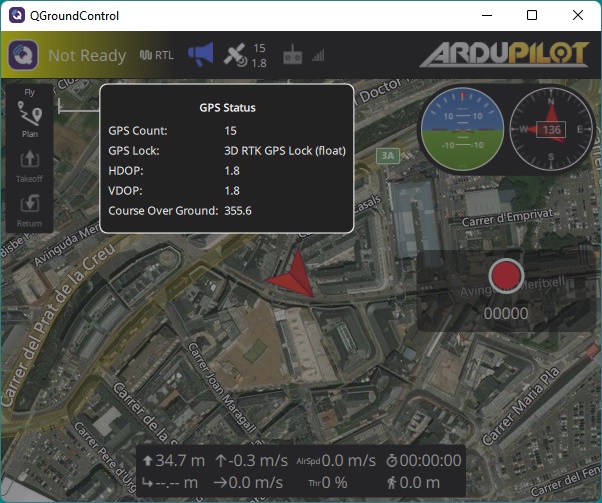
  2. O rover está recebendo corretamente as correções RTCM da estação base se o Mission Planner GPS é em RTK Float/Fixed mode.

QGroundControl detecta automaticamente ambos os simpleRTK2B Budget
e simpleRTK3B Pro placas (mas não as simpleRTK2B Lite), conectado via USB ao computador que o executa.

Ele configura automaticamente o receptor e inicia o envio de correções para o receptor GNSS montado no piloto automático.

Testamos a configuração automática e o comportamento nem sempre é o esperado. Portanto, neste tutorial, mostraremos um método alternativo que oferece suporte. simpleRTK2B Lite receptores como estações base e funciona 100% do tempo.

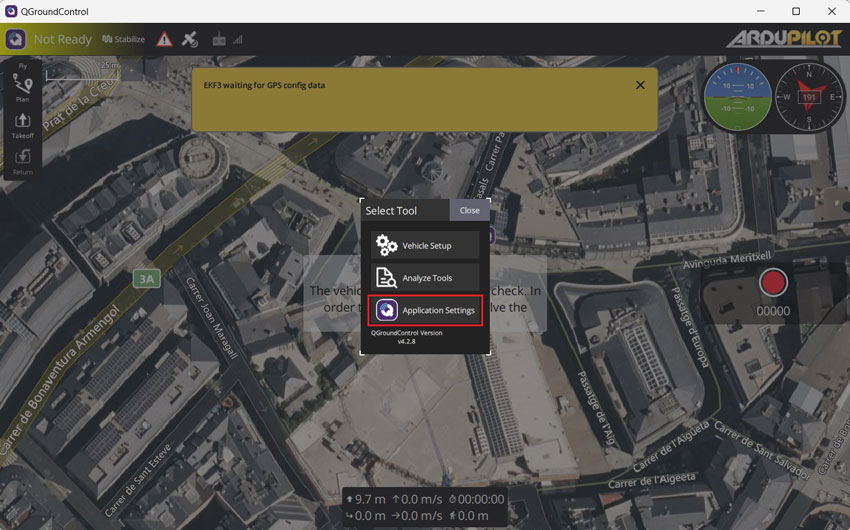
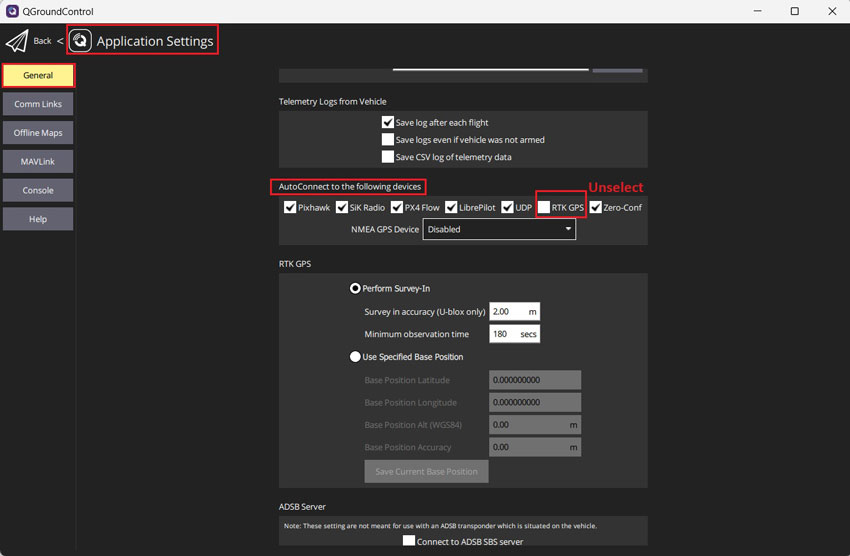
  1. Abra QGroundControl e imprensa Application Settings no menu principal.
  1. Acesse General –> AutoConnect to the following devices –> Unselect RTK GPS.
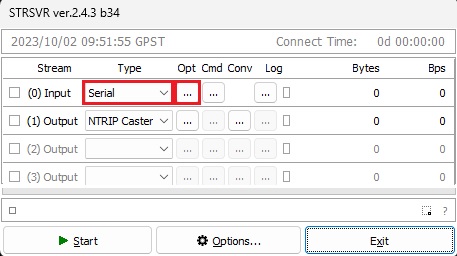
  1. Execute STRSVR application. Selecionar (0) Entrada como porta serial, clique no botão Opt….
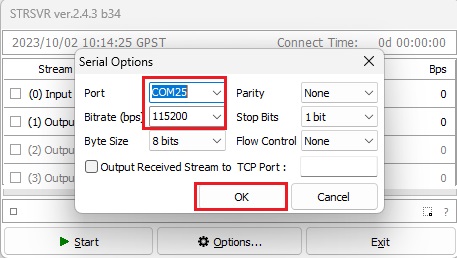
  1. Conjunto Port ao COM port de sua GNSS receiver Estação base. Configurar Bitrate (bps) para o seu GNSS receiver baudrate, clique em OK.
  1. Selecionar (1) Output as NTRIP Caster, click Opt… button.
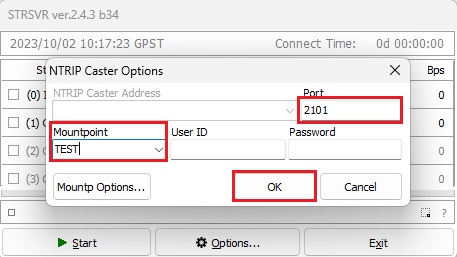
  1. Conjunto Port, Por exemplo 2101. Conjunto Mountpoint, Por exemplo TESTVocê pode sair. UserID e Password esvazie e clique OK.
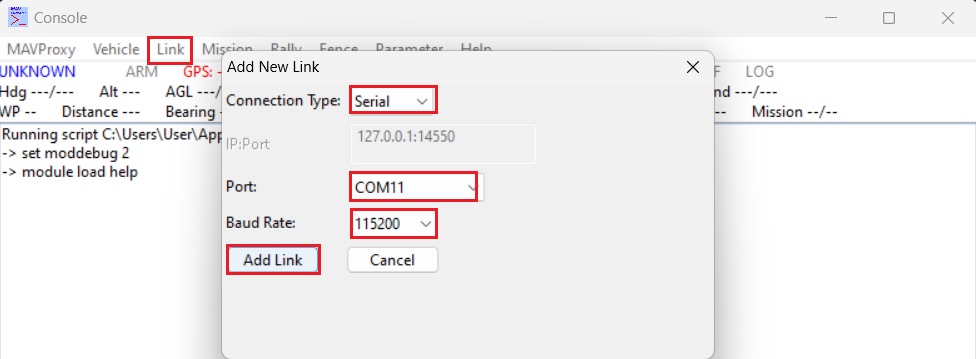
  1. Execute MAVProxy e vai para Link –> Add –> Serial. Selecione os telemetry link ou piloto automático COM port E definir Baud Rate. Clique Add Link.
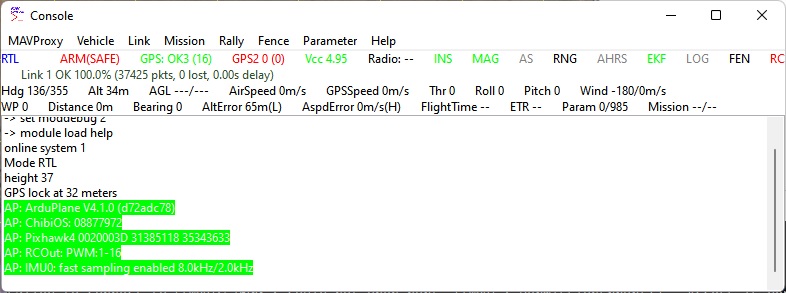
  1. Se a conexão estiver OK, seu MAVProxy A tela deve ficar semelhante a esta.
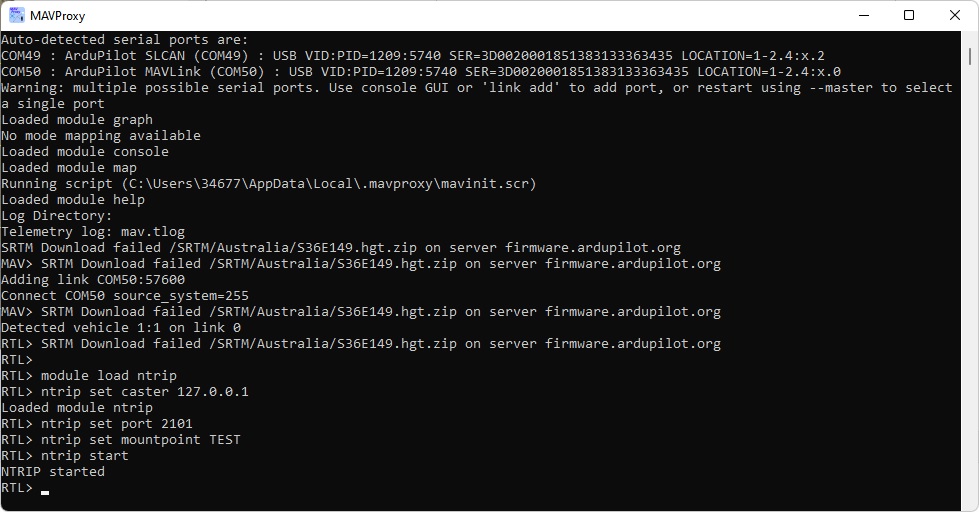
  1. Abra MAVProxy janela do terminal e digite:
    • module load ntrip
    • ntrip set caster 127.0.0.1
    • ntrip set port 2101
    • ntrip set mountpoint TEST
    • ntrip start
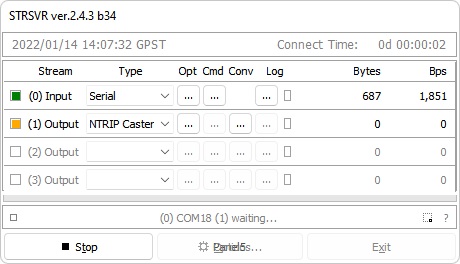
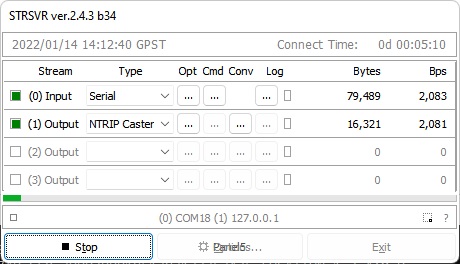
  1. Após a conclusão da etapa anterior, STRSVR deve ser semelhante ao exemplo abaixo, indicando que a transmissão de dados está em andamento.
  1. O GNSS receiver conectado ao seu piloto automático receberá RTCM messages da sua estação base automaticamente e insira RTK fix/float mode.

Produtos Relacionados

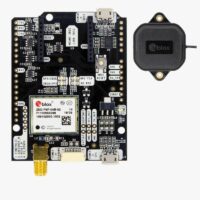
Se quiser fazer este tutorial, temos todos os produtos em estoque e prontos para serem enviados.

Assistente RTK

Encontre os melhores produtos para sua aplicação em apenas algumas perguntas.

Se você gostou deste conteúdo, você pode nos seguir no Twitter, YouTube, Facebook or LinkedIn para ficar atualizado de conteúdo como este.

Tem alguma dúvida ou pedido?
Contate-nos! Responderemos <24 horas!

Contato ArduSimple
Fechar

Acesse sua conta e seus pedidos.

Or

Cliente novo? Crie sua conta
ArduSimple – Equipamentos e soluções de levantamento topográfico RTK de alta precisão simplificados

Quer saber mais sobre GPS e RTK?

Se você estiver ocupado no momento, nossos engenheiros podem enviar três e-mails curtos explicando tudo o que você precisa saber para iniciar seu projeto.