Atualização (07/09/2026): Temos bastante estoque de todos os nossos produtos, encontre-nos também em e    Como obter um orçamento

Como configurar simpleRTK2B – Kit básico para iniciantes (ZED-F9P módulo) e conecte-o ao Ardupilot para obter localização GPS com precisão de centímetros

como configurar-simpleRTK2B-e-conecte-à-capa do ArduPilot

Índice

Criamos este tutorial para configuração básica quando você precisar conectar seu receptor RTK alimentado pelo ZED-F9P módulo para ArduPilotVamos orientá-lo(a) em todas as etapas necessárias para configurar seu receptor, garantir a comunicação adequada entre os dispositivos e conectá-los. RTK corrections para fornecer precisão em nível de centímetro para o seu ArduPilotName projeto.

Hardware necessário

Software necessário

Antes de começar

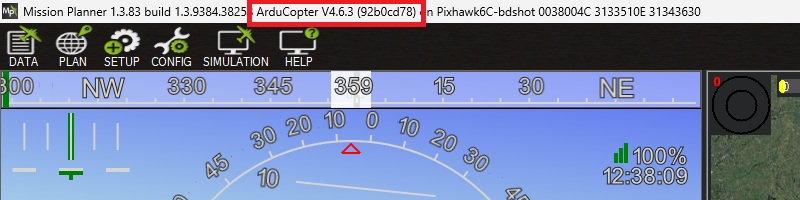
Por favor, verifique o seu ArduPilot firmware conectando seu Pixhawk para o seu computador usando um cabo USB para USB-C e abrindo Mission Planner. O firmware version mostra na barra superior do Mission Planner janela.
Observe que validamos o tutorial com estas versões de firmware:
  • ArduRover 4.6.0 and 4.6.3
  • ArduCopter 4.6.0 and 4.6.3
  • ArduPlane 4.6.0 and 4.6.3
Se você está correndo firmware version 4.0 ou inferior, atualize o firmware seguindo as instruções em Tutorial de carregamento de firmware do ArduPilotCaso contrário, alguns parâmetros descritos podem não se aplicar. Se o seu Pixhawk se estiver executando um piloto automático diferente, siga as instruções. Carregando firmware em placas sem firmware ArduPilot existente..

Como conectar ZED-F9P placa com ArduPilot?

configurar simpleRTK2B recebedor

  1. Conecte o receptor ao seu PC através da porta USB identificada como POWER+GPS com um cabo USB-C.
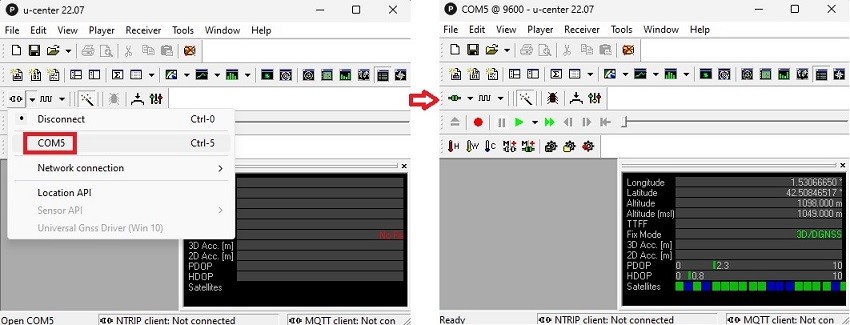
    1. Abra u-center e conecte seu receptor via COM port.
  1. Certifique-se de que seu receptor RTK tenha Firmware 1.13Se precisar de ajuda para verificar ou atualizar a versão do firmware do seu receptor, visite nosso site. página do arquivo de configuração Para instruções detalhadas. A frequência máxima de Firmware 1.32 para a sua ZED-F9P receptor é 7HzPortanto, recomendamos o uso de Firmware 1.13 para uma 10Hz Taxa de atualização neste tutorial.
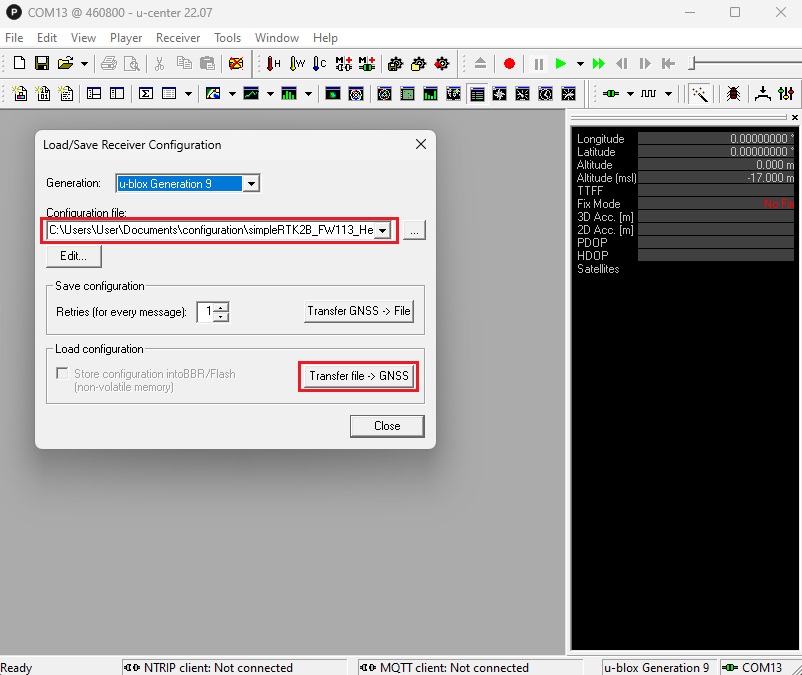
  2. Acesse Tools -> Receiver Configuration. Selecione o arquivo de configuração simpleRTK2B_FW113_Rover_10Hz_Ardupilot.txt (clique com o botão direito e selecione) save link as) que preparamos para você. Este arquivo de configuração definirá seu receptor para uma taxa de saída de 10Hz e transmitir UBX-PVT mensagens para o piloto automático.
  3. Clique Transfer file –> GNSS para transferir o arquivo de configuração para o seu receptor.
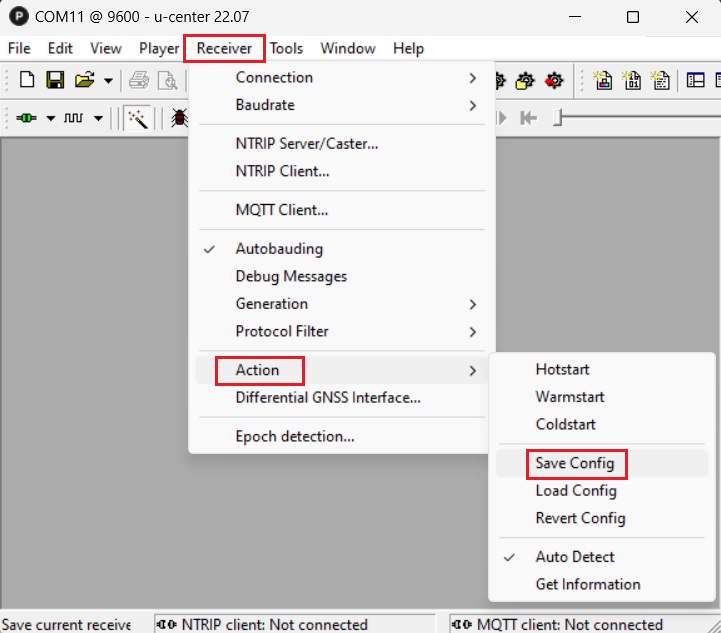
  1. Na barra de menu, vá para Receiver –> Action –> Save Config para salvar sua configuração.

Configurar ArduPilot

  1. Ligue o seu Pixhawk ao seu computador usando um cabo USB para USB-C.
  2. Certifique-se de já ter concluído a configuração inicial do seu piloto automático. Você pode verificar o guia de utilizador. of ArduPilotName para ver como fazer isso.
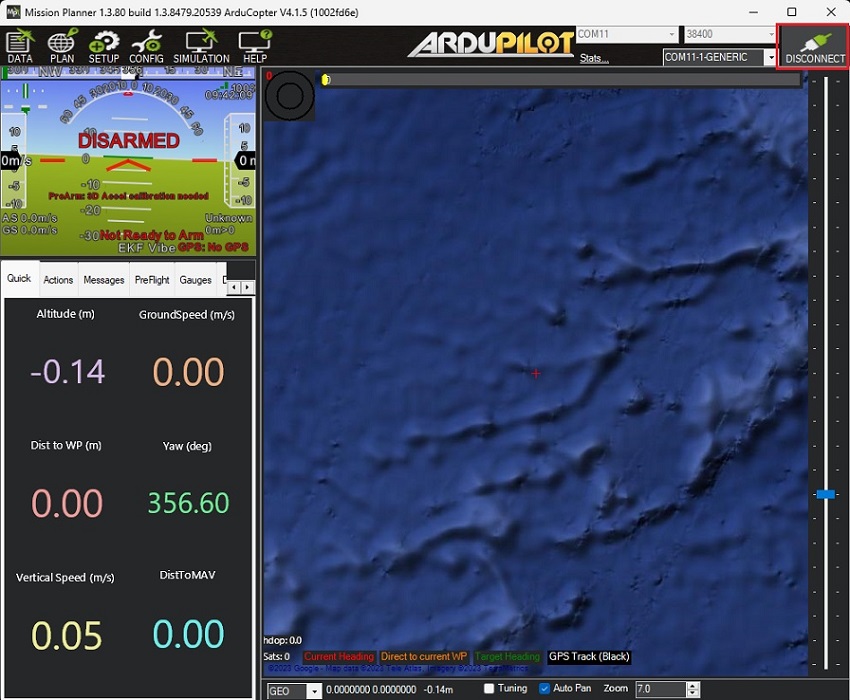
  3. Abra Mission Planner e conecte seu Pixhawk para isso com COM port.
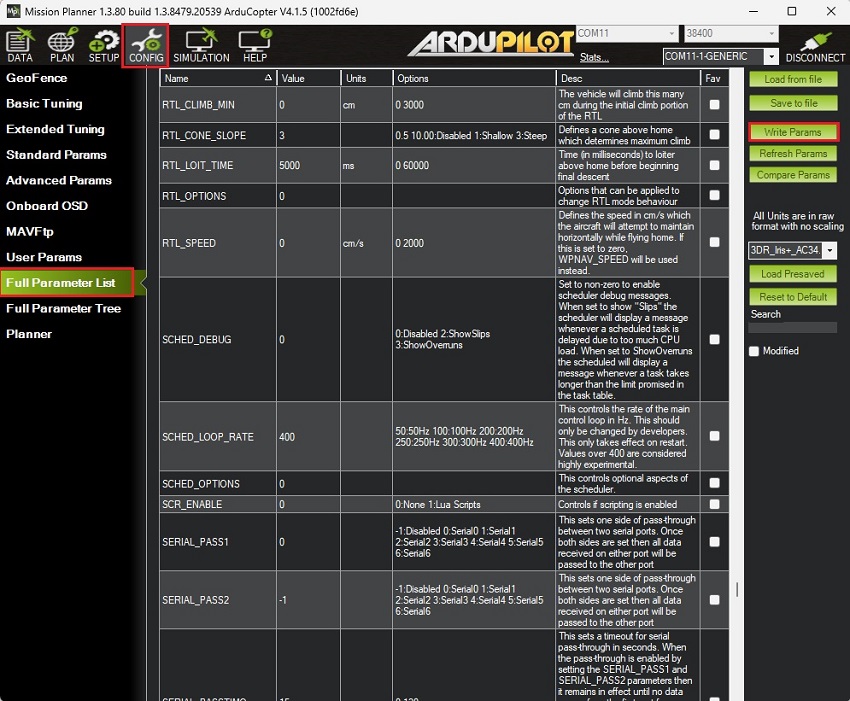
  1. Acesse CONFIG –> Full Parameter List. Considerando que a versão do firmware pode ser diferente da sua, segue uma lista de todos os parâmetros que foram modificados em relação aos seus valores padrão:
    • COMPASS_ENABLE 1 -> 0 (Desativado)
    • COMPASS_USE 1 -> 0 (Desativado)
    • COMPASS_USE2 1 -> 0 (Desativado)
    • COMPASS_USE3 1 -> 0 (Desativado)
    • EK3_MAG_CAL 3 -> 2 (Nunca)
    • EK3_SRC1_YAW 1 -> 2 (GPS)
    • GPS_AUTO_CONFIG 1 -> 0  (Desativa a configuração automática)
    • GPS_AUTO_SWITCH 1 -> 0 (Usar primário)
    • GPS2_POS_X 0 -> Distância no eixo X da antena GPS até o controlador de voo. IMU posição (você deve configurar este parâmetro juntamente com GPS2_POS_Y e GPS2_POS_Z para os eixos Y e Z)
    • GPS_PRIMARY 0 -> 1 (Segundo GPS)
    • GPS2_RATE_MS 200 -> 100 (10 Hz)
    • GPS1_TYPE 1 -> 0 (Nenhum)
    • GPS2_TYPE 0 -> 2 (uBlox)
    • SERIAL1_BAUD 57 -> 460 (460800)
    • SERIAL1_PROTOCOL 2 -> 5 (GPS)
  2. Imprensa Write Params para salvar suas configurações.
  1. Depois de salvar todos os parâmetros, certifique-se de desligar o piloto automático desconectando o cabo USB para reiniciar o piloto automático.

Conecte o receptor ao seu piloto automático.

  1. Conecte a antena ao seu receptor. Certifique-se de que a antena tenha uma visão desobstruída do céu; você pode colocá-la perto de uma janela para fins de teste.
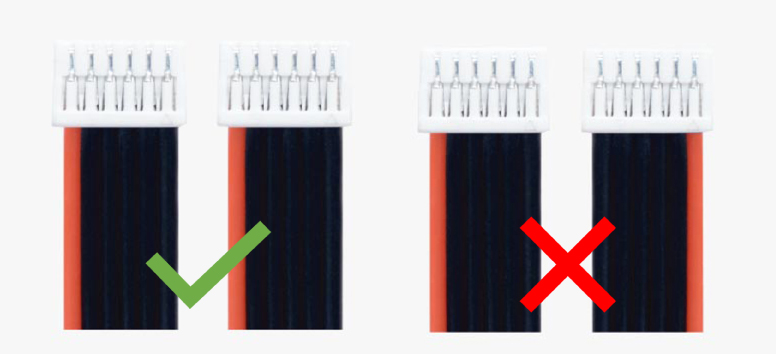
  2. Certifique-se de ter o correto JST cabo para o seu Pixhawk.
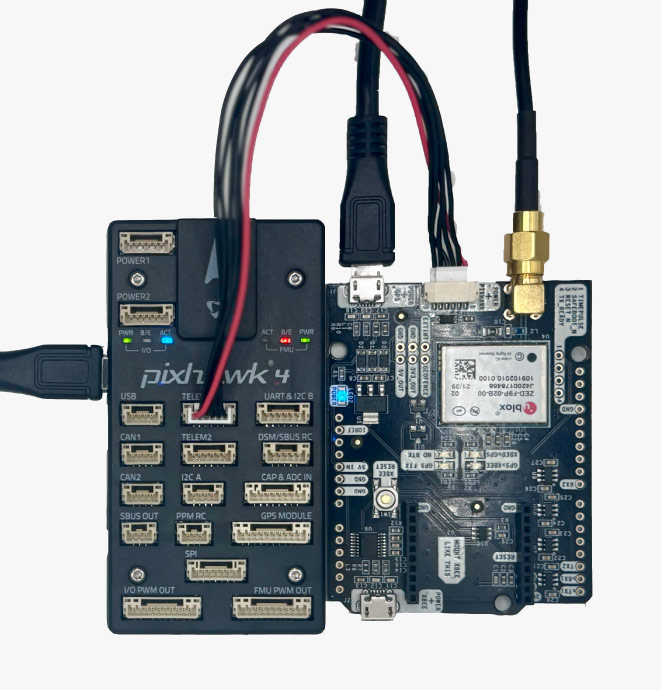
  1. Use o JST conector no simpleRTK2B receptor e conecte-o ao TELEM1 porta.
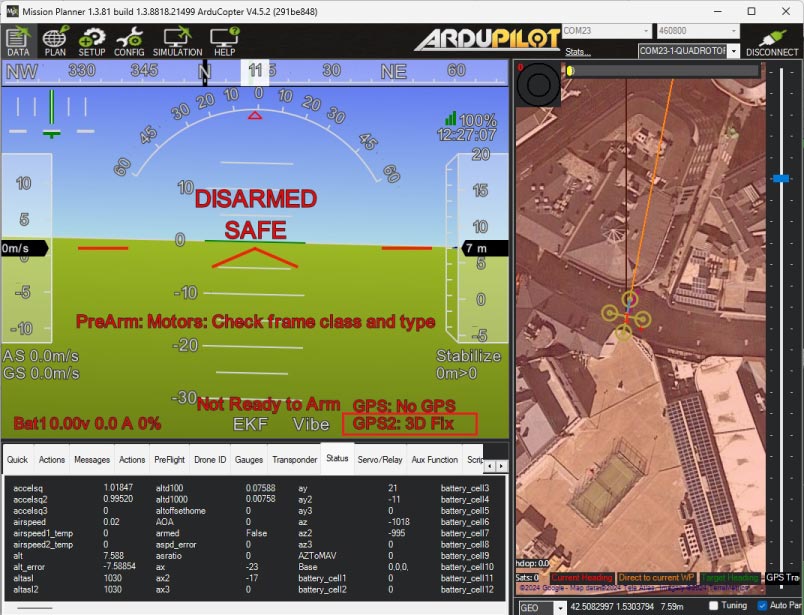
  1. Ligue o piloto automático e você verá. GPS2 está conectado.
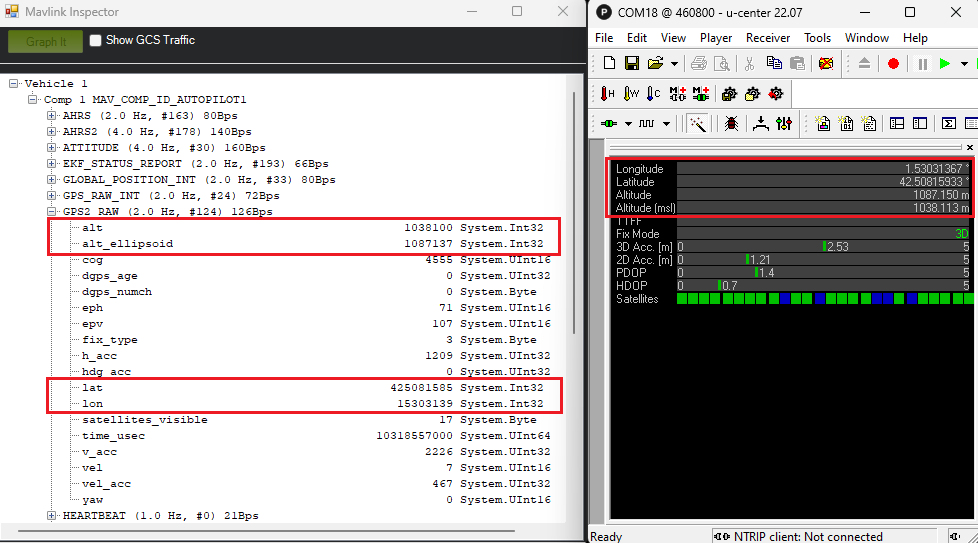
    1. In Mission Planner, você pode verificar o GPS informações acessando CTRL+F –> MAVlink inspector –> GPS2_RAWAs informações de altitude, latitude e longitude em Mission Planner deve ser o mesmo que em u-center.

Conectar às correções RTK

  1. Por padrão simpleRTK2B O receptor terá uma precisão de até 1.5 metros. Se você deseja obter uma precisão de localização em nível de centímetro, precisará de RTK corrections que pode ser recebido de um local NTRIP serviço ou do seu próprio RTK base estação.
    • NTRIP Service: Se você tiver conexão com a internet na área onde vai operar, a maneira mais simples de receber RTK corrections é através de um NTRIP service Porque você não precisa de nenhum equipamento adicional. Confira o tutorial. Como enviar NTRIP correções no ArduPilot. Siga as etapas 4-8.
    • Estação base RTK: Se você estiver em um local sem acesso confiável à internet, poderá configurar a sua própria. RTK base estação. Isso exigirá uma estação adicional. simpleRTK2B – Basic Starter Kit para isso. A estação base transmitirá RTK corrections para ArduPilot, permitindo que você alcance precisão em nível de centímetro mesmo em áreas remotas. Confira o tutorial. Como enviar correções da estação base RTK para o ArduPilot. Siga as etapas 1-6.
  2. Em alguns segundos, em Mission Planner você irá GPS2 alteração de status para RTK Float/Fixed.

Agora você pode aproveitar seu ArduPilot projeto com sua alta precisão RTK receptor!

Produtos Relacionados

Se quiser fazer este tutorial, temos todos os produtos em estoque e prontos para serem enviados.

Assistente RTK

Encontre os melhores produtos para sua aplicação em apenas algumas perguntas.

Se você gostou deste conteúdo, você pode nos seguir no Twitter, YouTube, Facebook or LinkedIn para ficar atualizado de conteúdo como este.

Tem alguma dúvida ou pedido?
Contate-nos! Responderemos <24 horas!

Contato ArduSimple
Fechar

Acesse sua conta e seus pedidos.

Or

Cliente novo? Crie sua conta
ArduSimple – Equipamentos e soluções de levantamento topográfico RTK de alta precisão simplificados

Quer saber mais sobre GPS e RTK?

Se você estiver ocupado no momento, nossos engenheiros podem enviar três e-mails curtos explicando tudo o que você precisa saber para iniciar seu projeto.