
Índice
Existem serviços baseados na Internet que oferecem dados de correção de estações base ligadas a esse serviço. Esses dados são transmitidos pela Internet usando o NTRIP protocolPlataformas de software como Mission Planner e QGroundControl pode conectar-se a esses servidores e encaminhar os dados de correção para o veículo ou drone por meio de um MAVLink conexão.
Este tutorial abordará como configurar Mission Planner e QGroundControl enviar RTK corrections para o piloto automático usando um NTRIP online serviço. Os passos são os mesmos para simpleRTK2B Budget, simpleRTK2B Lite (u-blox ZED-F9P) e simpleRTK3B Pro (Septentrio Mosaic X5) receptores.
Se preferir usar o seu próprio base station enviar RTK corrections, por favor, siga o Como enviar correções da estação base RTK para o ArduPilot com Mission PlannerTutorial sobre QGroundControl e MAVProxy.
Hardware necessário
- simpleRTK2B Título – Kit Básico para Iniciantes
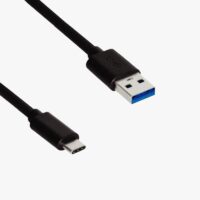
- Cabo USB para USB-C
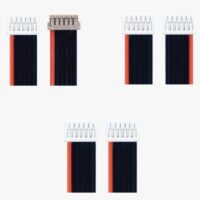
- Pixhawk conjunto de cabos
- Holybro Pixhawk 6C (você pode usar o piloto automático de sua preferência)
- Computador ou notebook com conexão à internet
Software necessário
- Mission Planner or QGroundControl
- MAVProxy (apenas no caso de QGroundControl)
Como enviar NTRIP correções para ArduPilot usando Mission Planner ou QGroundControl
Configure e conecte o receptor.
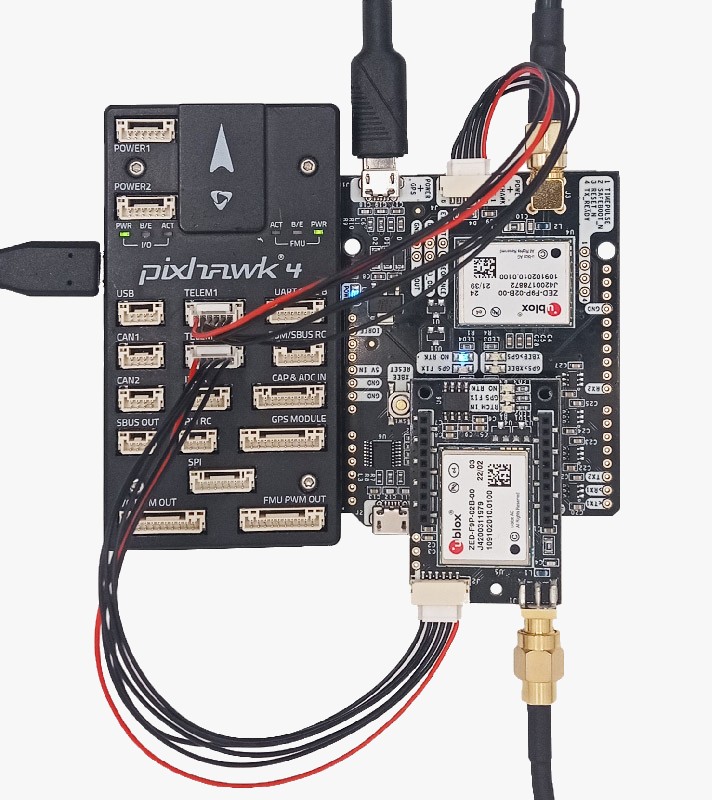
- Dane-se o antenna SMA connectors Conecte os cabos aos receptores manualmente e certifique-se de posicionar as antenas em um local com visão clara e desobstruída do céu.
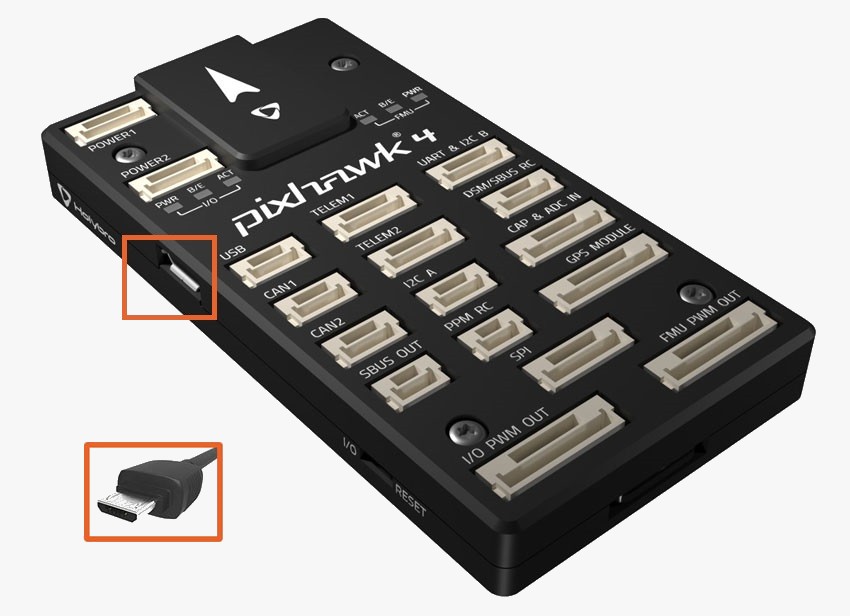
- Conecte os receptores ao piloto automático e verifique se você tem um GPS lock.
Envie correções RTK de uma estação terrestre usando um NTRIP serviço
Se você não tiver certeza sobre a disponibilidade NTRIP service Nas proximidades, preparamos um lista de serviços operando em seu país para ajudá-lo.
- Abra o Mission Planner e conecte seu piloto automático através de uma porta COM.
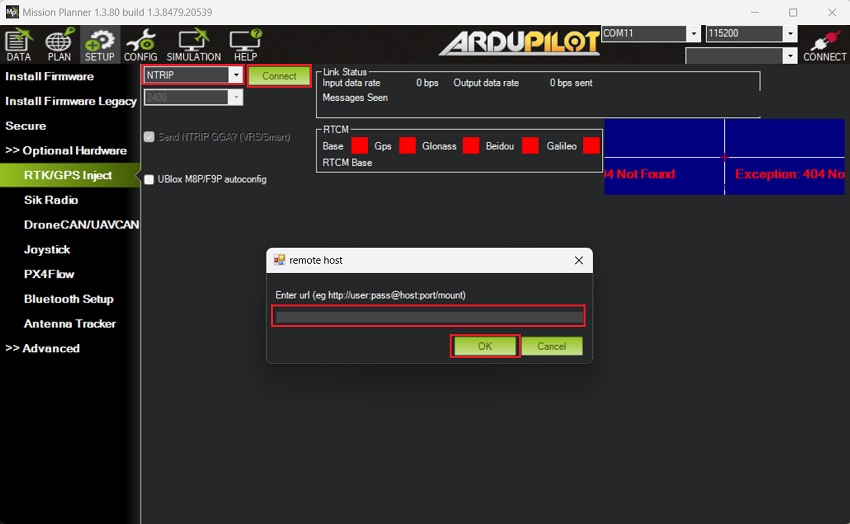
- Acesse SETUP -> Optional Hardware -> RTK/GPS Inject.
- Selecionar NTRIP na caixa suspensa e pressione Connect. Uma janela pop-up aparecerá, digite seu NTRIP caster credenciais no seguinte formato.
- user:pass@host:port/mountpoint
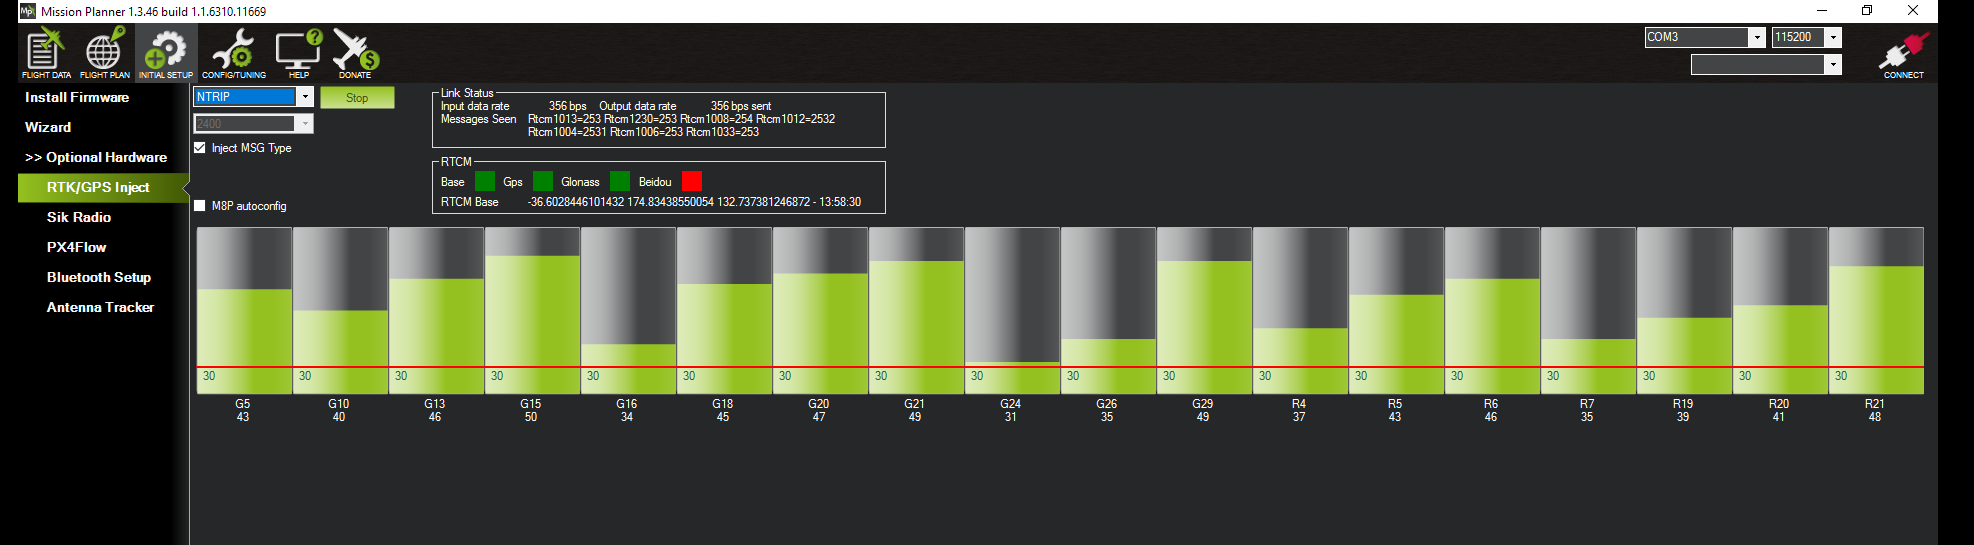
- Você encontrará um resumo de GPS signals disponível e gerado RTCM messages, bem como a posição da estação base no mapa.
- Em poucos segundos, seu receptor RTK receberá as correções RTCM e o Mission Planner GPS troque para RTK Float/Fixed mode.
- Abra QGroundControl e corra MAVProxy.
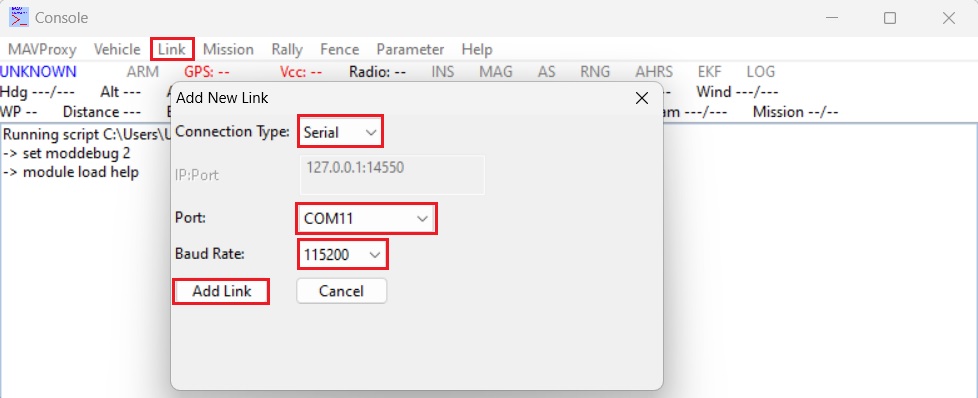
- In MAVProxy vá ao Link -> Add -> Serial e selecione o telemetry link ou piloto automático COM port e baudrate (normalmente, a taxa de dados da conexão USB é de 115200 e a radio taxa de conexão é 57600). Imprensa Add Link.
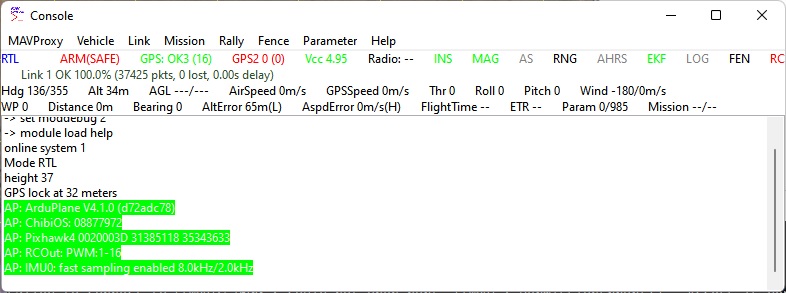
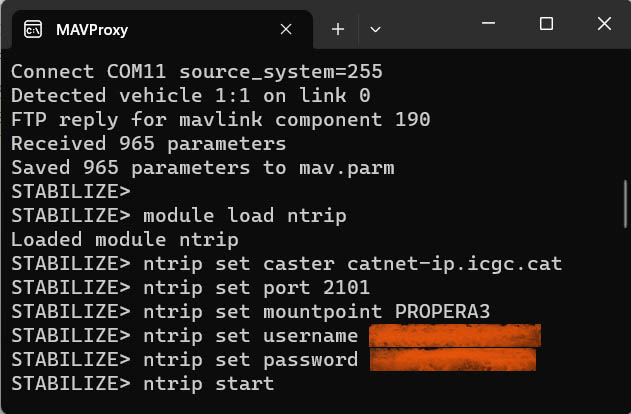
- Sua MAVProxy A tela deverá ter uma aparência semelhante à imagem abaixo.
- De acordo com o relatório MAVProxy terminal tipo de janela (substitua XXXXX pelo seu NTRIP credenciais):
- module load ntrip
- ntrip set caster XXXXX
- ntrip set port XXXXX
- ntrip set mountpoint XXXXX
- ntrip set username XXXXX
- ntrip set password XXXXX
- ntrip start
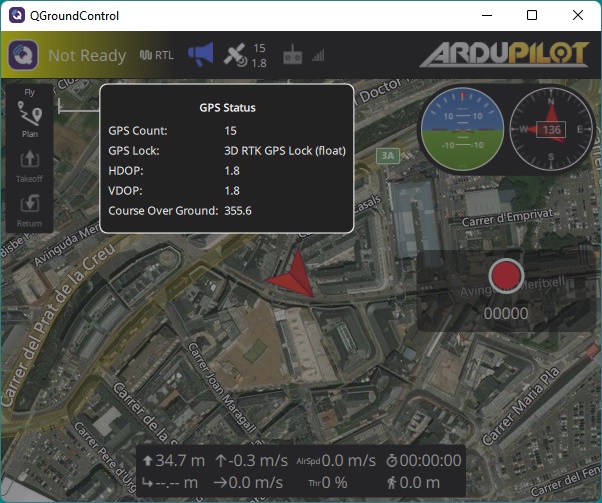
- O receptor GNSS começará a receber RTCM correction mensagens do NTRIP service e mude para RTK float/fixed mode.
Produtos Relacionados
Se quiser fazer este tutorial, temos todos os produtos em estoque e prontos para serem enviados.
-
Sale
Made in EuropeRTK starter kitssimpleRTK2B Heading – Basic Starter Kit
Desde 414,00€ Este produto possui múltiplas variantes. As opções podem ser escolhidas na página do produto
e