Como configurar o simpleRTK3B Compass com o Unicore UM982 no ArduPilot para direção GNSS de alta precisão
Índice
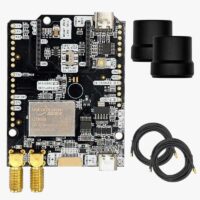
Neste tutorial, iremos orientá-lo na configuração do simpleRTK3B Compass (alimentado por Unicore O módulo UM982 RTK permite fornecer rumo de alta precisão baseado em GNSS no seu projeto ArduPilot.
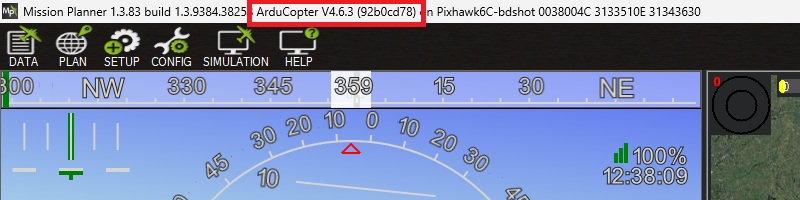
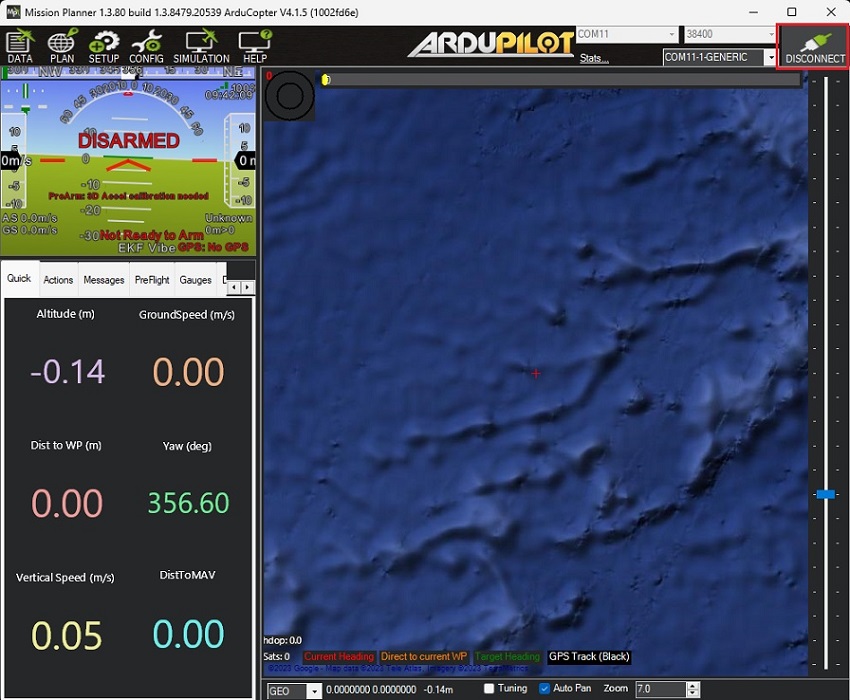
Verifique o firmware do seu ArduPilot conectando-o ao seu dispositivo. Pixhawk para o seu computador usando um cabo USB para USB-C e abrindo Mission PlannerA versão do firmware é exibida na barra superior do Mission Planner janela.
Observe que validamos o tutorial com estas versões de firmware:
ArduRover 4.6.0 e 4.6.3
ArduCopter 4.6.0 e 4.6.3
ArduPlane 4.6.0 e 4.6.3
Se você estiver executando a versão de firmware 4.0 ou inferior, atualize o firmware seguindo as instruções abaixo. Tutorial de carregamento de firmware do ArduPilotCaso contrário, alguns parâmetros descritos podem não se aplicar.
Como configurar e conectar o receptor RTK UM982 com o ArduPilot
configurar simpleRTK3B Compass receptor (UM982)
Conecte ambas as antenas GNSS ao seu receptor. Certifique-se de que as antenas tenham uma boa visão do céu para testar a funcionalidade. Ou você não conseguirá ver a visualização e o sinal dos satélites.
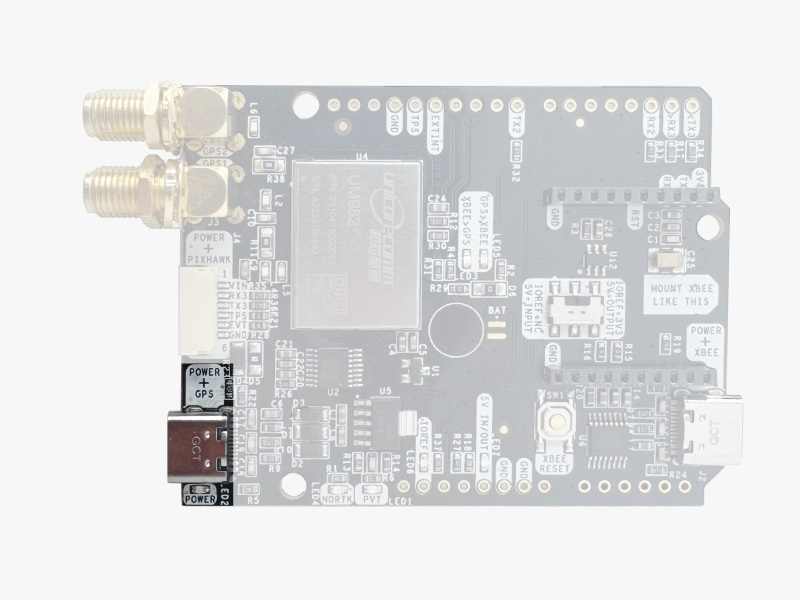
Ligue o simpleRTK3B Compass ao seu PC através da porta USB identificada com POWER+GPS usando cabo USB-C.
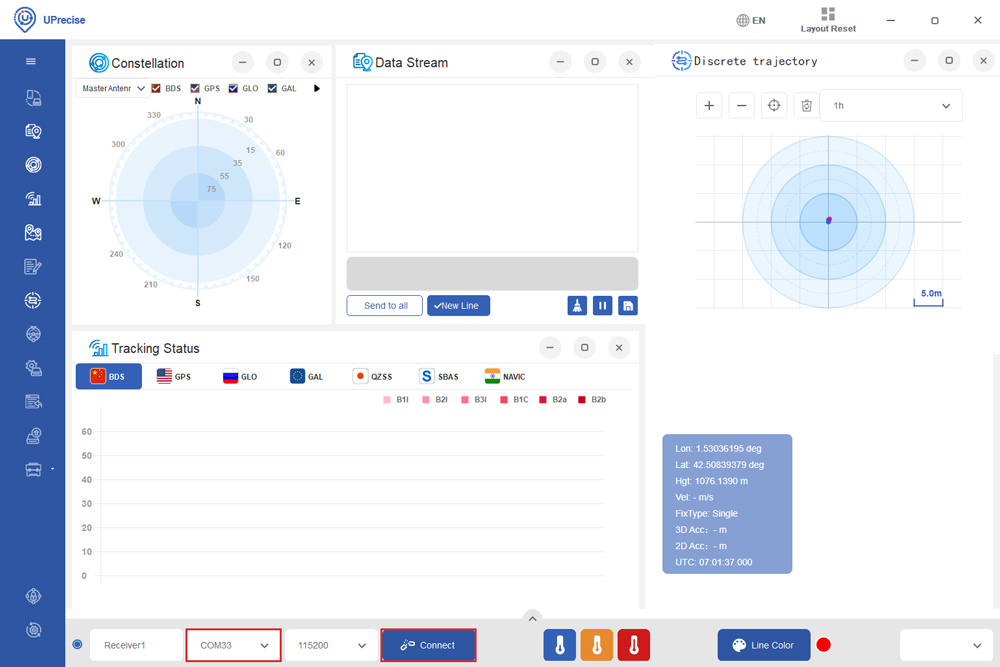
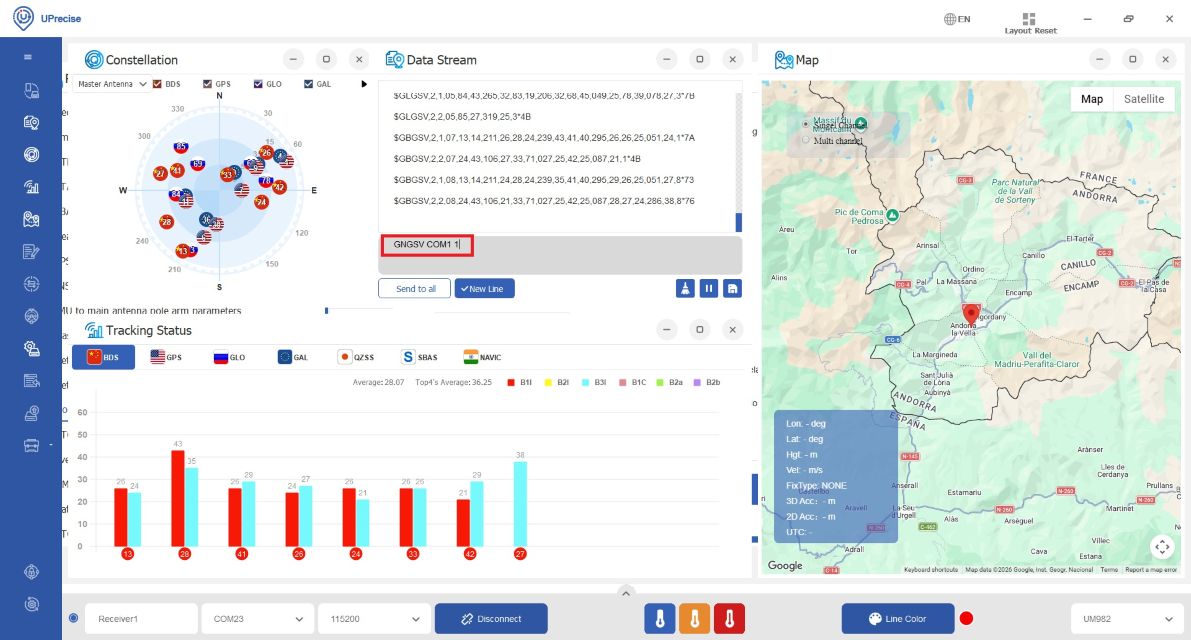
Abra o Uprecise. Selecione o COM porta (Se você não souber qual porta COM usar, verifique o gerenciador de dispositivos do seu computador) e defina a taxa de transmissão para 115200 or AUTO. pressione Connect.
Insira os seguintes comandos na janela Data Stream (caixa cinza inferior) para transmitir mensagens NMEA para COM1 para depuração e enviar mensagens NMEA para Pixhawk via COM3 a 1 Hz. Se for necessária uma frequência mais alta, ajuste os comandos (por exemplo, GNGGA COM1 0.1 para uma frequência de 10 Hz).
GNGSV COM1 1
GNGSA COM1 1
UNIHEADINGA COM1 1
GNGGA COM3 1
GNRMC COM3 1
GPHDT COM3 1
SALVARCONFIG
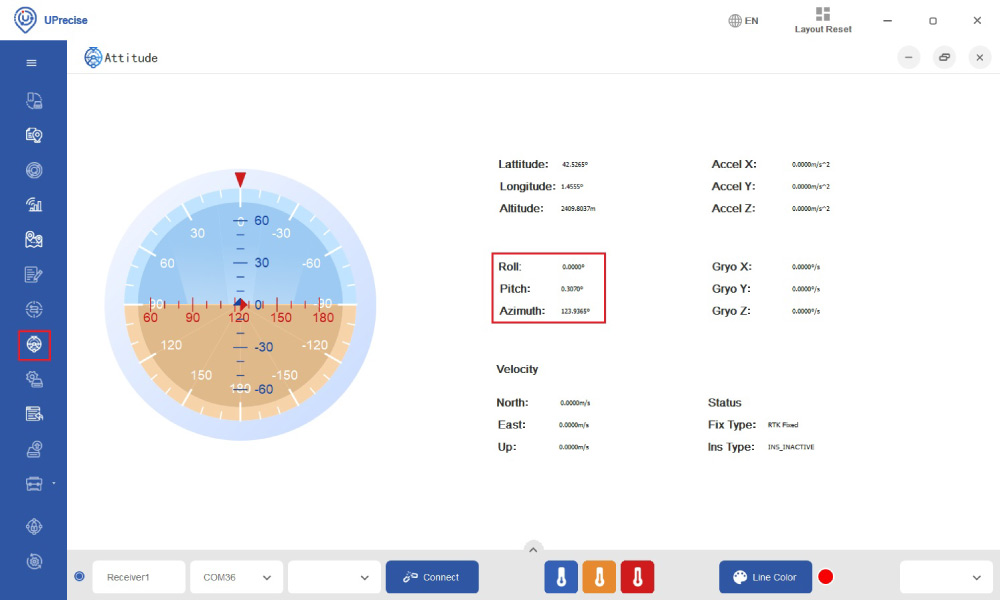
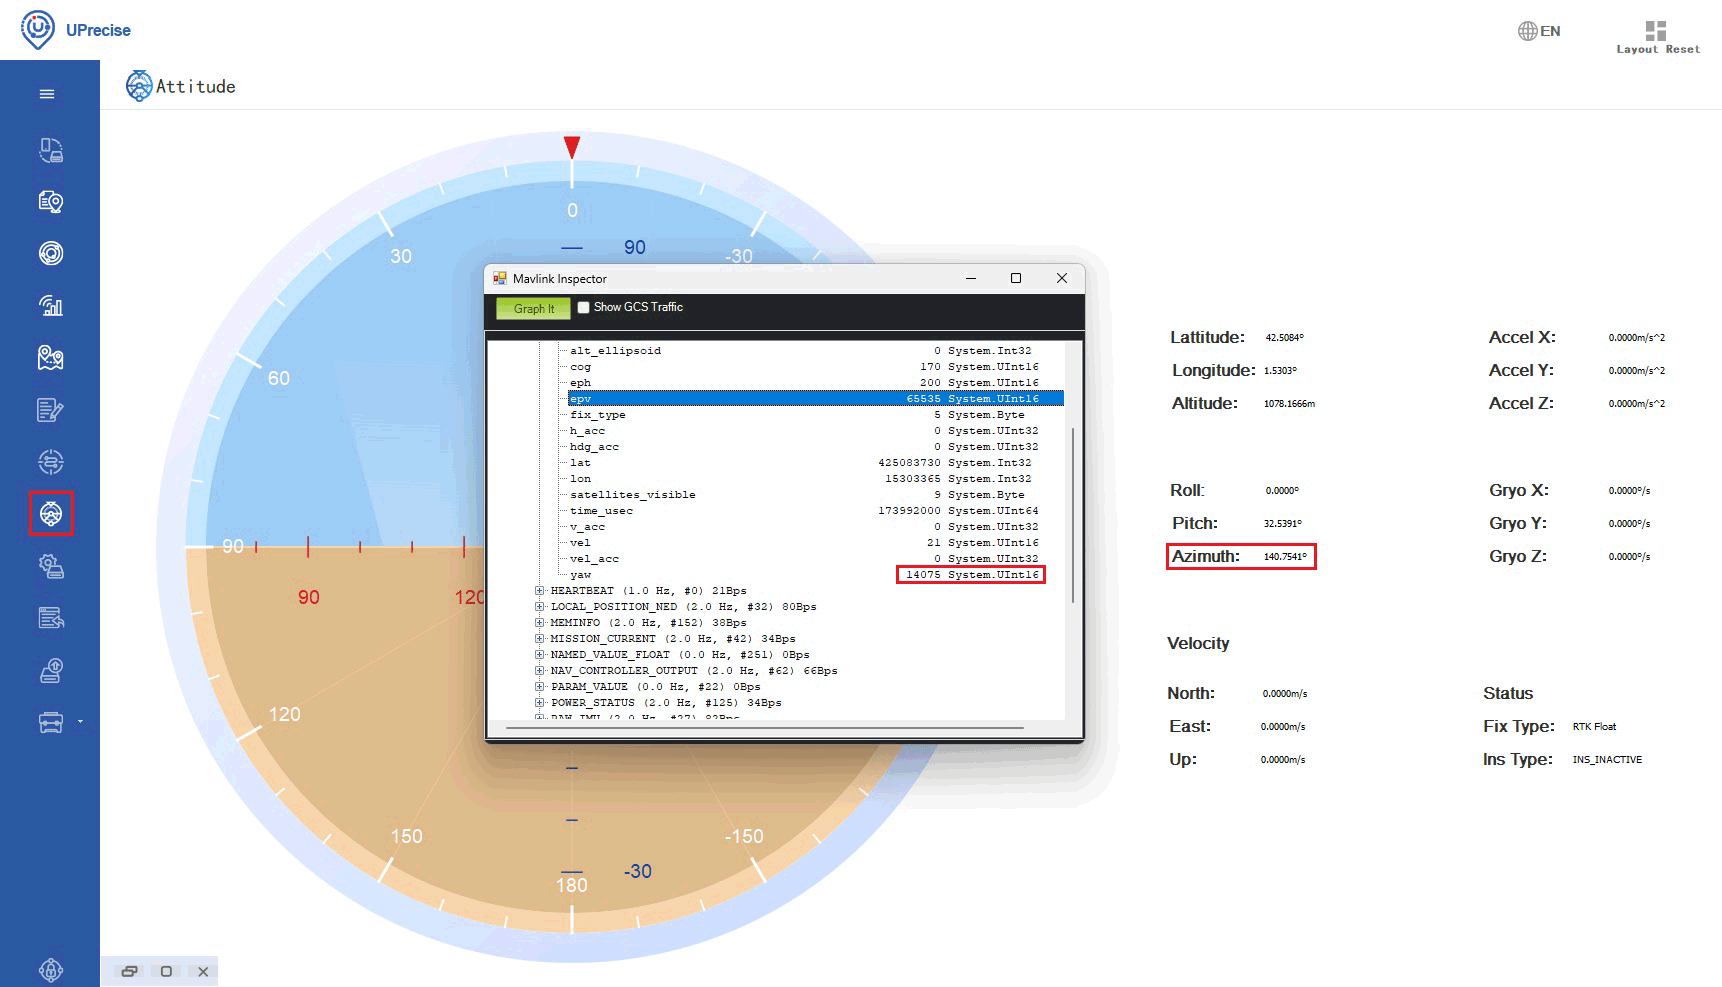
Na barra de menu vá para Atitude, você verá o valor do título mostrado como Azimute.
Configurar ArduPilot
Ligue o seu Pixhawk ao seu computador usando um cabo USB para USB-C.
Abra Mission Planner e conecte seu Pixhawk para ele com porta COM com taxa de transmissão de 115200.
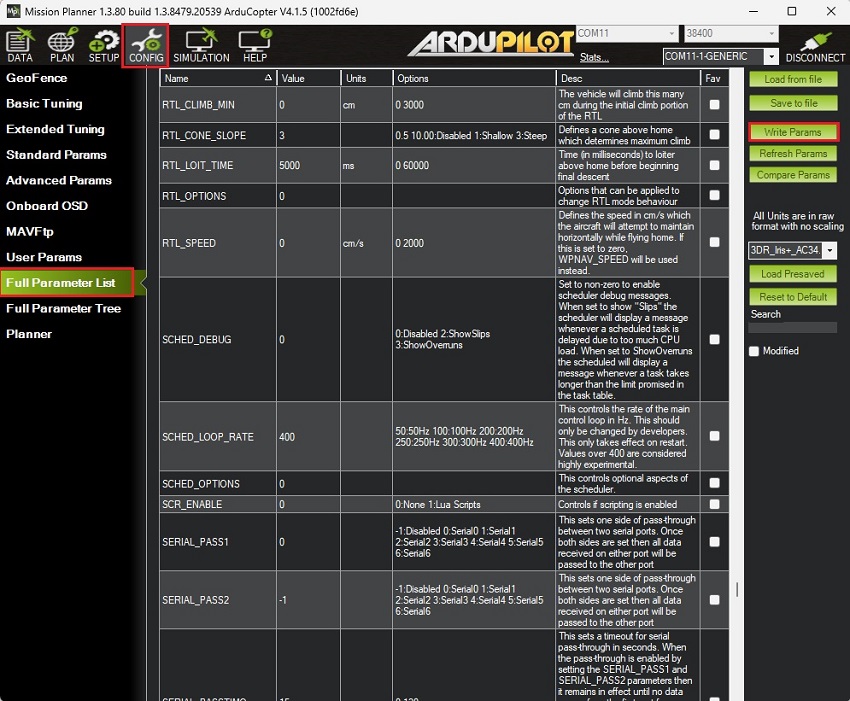
Acesse CONFIG -> Full Parameter ListConsiderando que a versão do firmware pode ser diferente da sua, segue uma lista de todos os parâmetros que foram modificados em relação aos seus valores padrão:
COMPASS_ENABLE 1 -> 0 (Desativado)
COMPASS_USE 1 -> 0 (Desativado)
COMPASS_USE2 1 -> 0 (Desativado)
COMPASS_USE3 1 -> 0 (Desativado)
EK3_MAG_CAL 3 -> 5 (Usar sensor de guinada externo)
EK3_SRC1_YAW 1 -> 2 (GPS)
GPS_AUTO_CONFIG 1 -> 0 (Desativa a configuração automática)
GPS_AUTO_SWITCH 1 -> 0 (Usar primário)
GPS2_RATE_MS 200 -> 100 (10Hz)
GPS2_TYPE 0 -> 5 (NMEA)
SERIAL1_BAUD 57 -> 115 (115200)
SERIAL1_PROTOCOL 2 -> 5 (GPS)
Imprensa Write Params para salvar suas configurações.
Após salvar todos os parâmetros, certifique-se de reiniciar o piloto automático desconectando e reconectando o cabo USB-C.
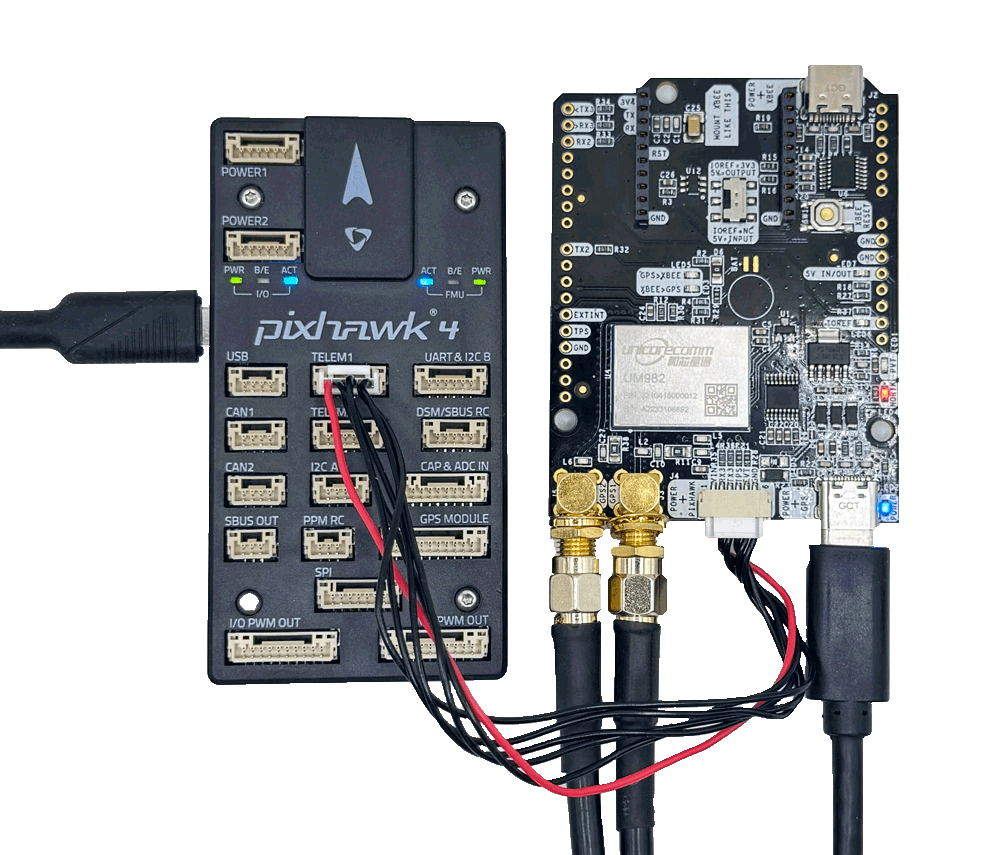
Conecte a placa de rumo RTK UM982 ao seu piloto automático.
Use o conector JST no simpleRTK3B Compass e conecte-o à porta TELEM1.
Unicore O resultado da direção é o ângulo entre o Norte Verdadeiro e a linha de base da antena principal (identificada como GPS1 a bordo) até a antena secundária (identificada como GPS2), no sentido horário. O ângulo de inclinação refere-se ao ângulo do carro ou drone em relação ao plano horizontal.
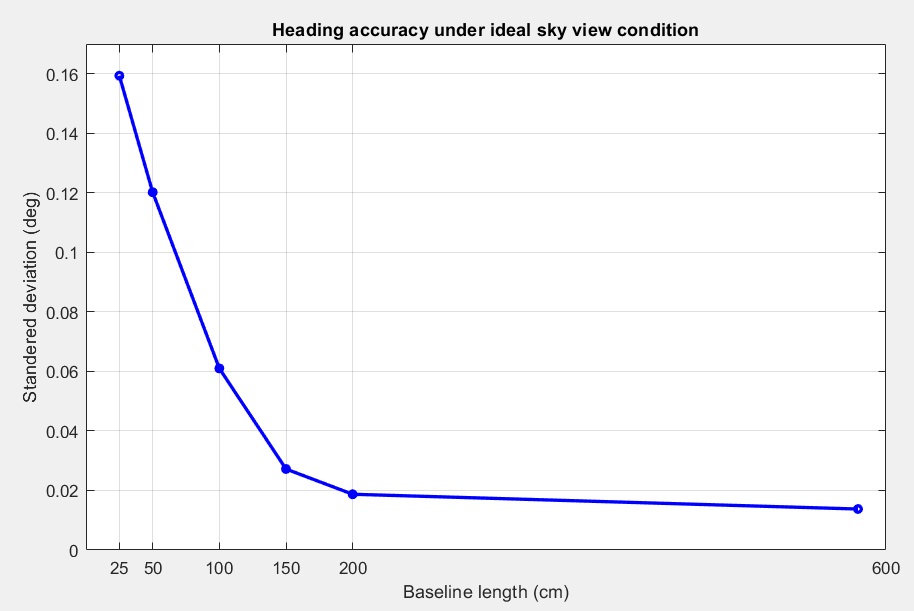
Certifique-se de que ambas as antenas estejam posicionadas em uma área completamente aberta, com visão desobstruída do céu e com uma distância mínima de 0.3 metros entre elas. Para mais informações, siga o Guia de usuario: simpleRTK3B Compass Seção de Configuração do Título.
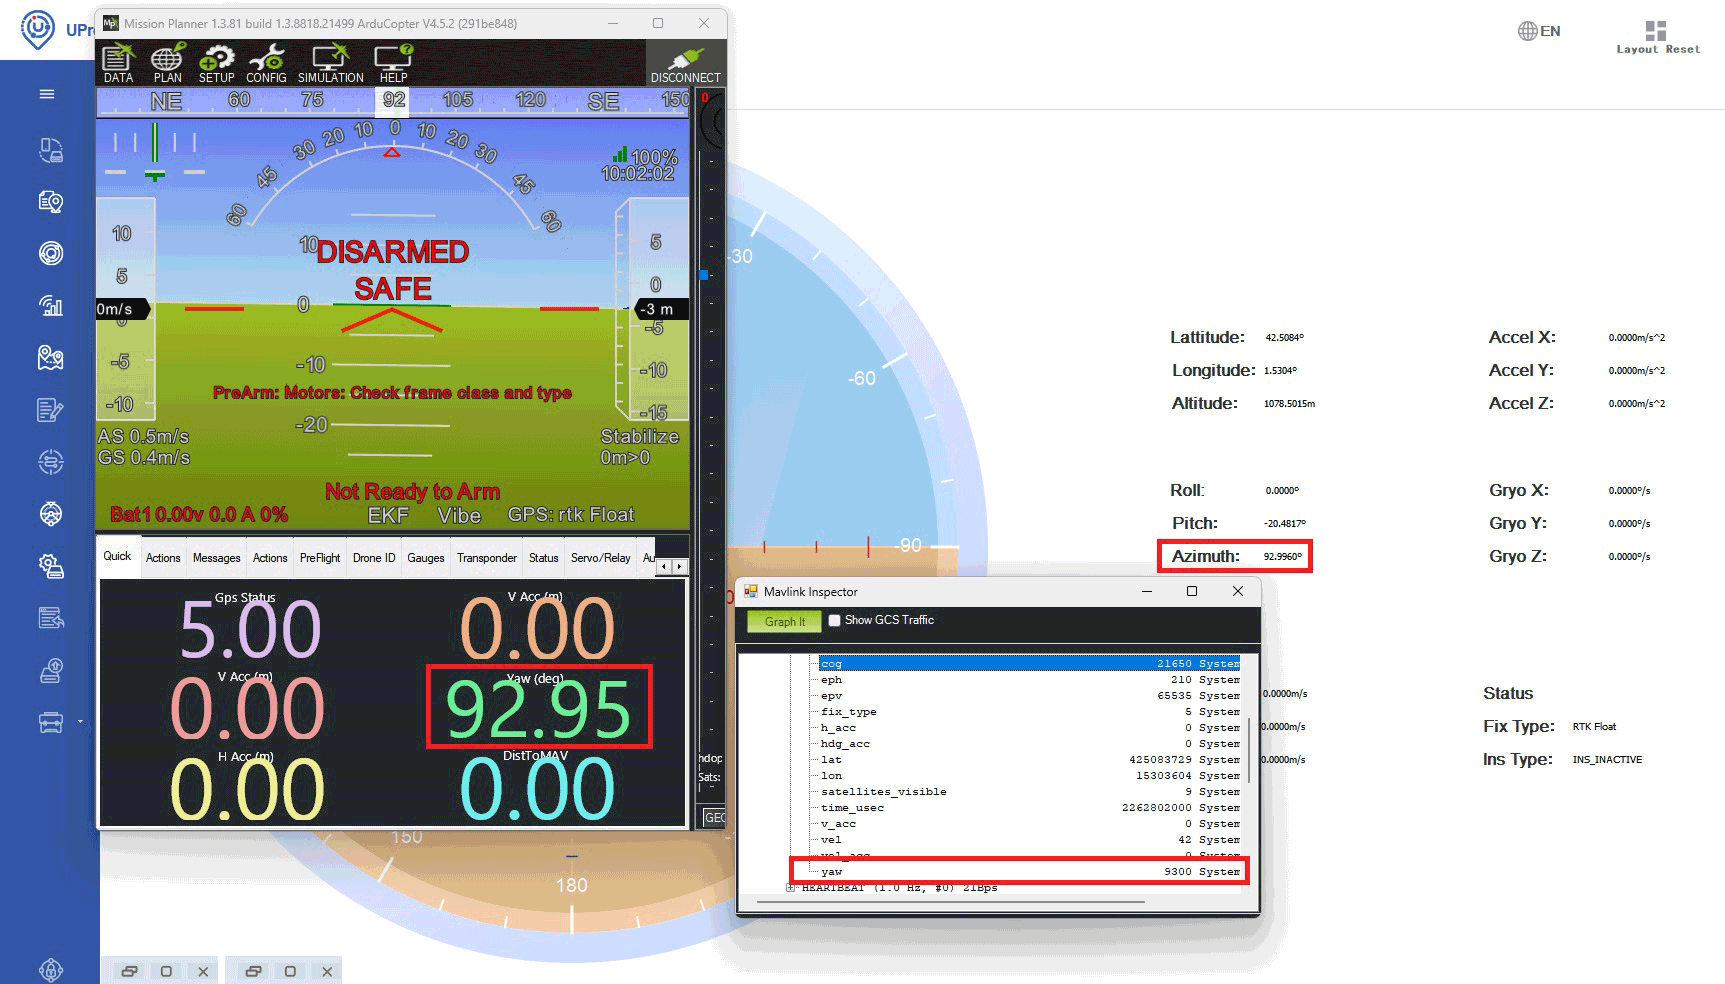
Ligue o piloto automático e abra Mission Planner. pressione CTRL+F ->MAVlink inspector -> GPS2_RAW -> yaw. O valor deve corresponder ao valor de azimute no UPrecise.
O valor de guinada do AHRS em Mission Planner irá sincronizar lentamente com o valor de guinada GPS2_RAW. Este processo pode levar alguns minutos.
Note que o EKF leva em consideração as leituras do giroscópio, portanto, se você girar apenas o piloto automático sem girar toda a estrutura do veículo (onde as antenas estão montadas), a direção pode mudar temporariamente. No entanto, após alguns segundos, ela se corrigirá e se alinhará com a direção calculada pelo GNSS.
Para obter os melhores resultados durante os testes dinâmicos, certifique-se de que ambos Pixhawk e as antenas GNSS são montadas no mesmo dispositivo ou superfície.
Conectar às correções RTK
Para atingir a precisão centimétrica no posicionamento, os dados de correção devem ser transmitidos ao rover. Existem dois métodos principais para fornecer esses dados de correção:
Usando o serviço de correção online (NTRIP): Neste método, o rover recebe correções em tempo real através do NTRIP Protocolo de Transporte em Rede de RTCM via Protocolo de Internet (Networked Transport of RTCM via Internet Protocol). Este método é conveniente para áreas com acesso confiável à internet e elimina a necessidade de instalar uma estação base física. Para obter orientações sobre a integração, consulte a documentação do protocolo. NTRIP correções com ArduPilot, você pode acompanhar ArduSimpletutorial do envio NTRIP correções no ArduPilot.
Configurando uma estação base: Este método é útil em áreas onde não há acesso à Internet ou NTRIP rede disponível, mas requer equipamento e configuração extra. Você pode consultar ArduSimpletutorial do enviando correções da estação base RTK para o ArduPilot para instruções detalhadas.
Em alguns segundos, em Mission Planner Você verá a mudança de status do GPS2 para rtk Float or rtk Corrigido.
Produtos Relacionados
Se você deseja seguir este tutorial, temos todos os produtos em estoque e prontos para envio.
Se você estiver ocupado no momento, nossos engenheiros podem enviar três e-mails curtos explicando tudo o que você precisa saber para iniciar seu projeto.


 e
 Como obter um orçamento