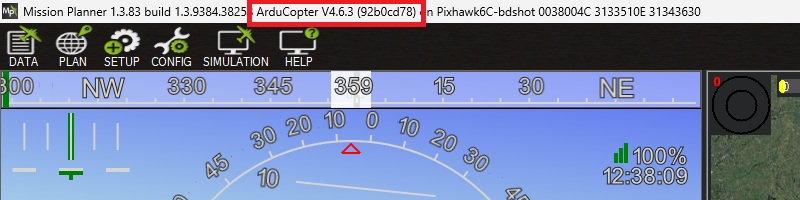
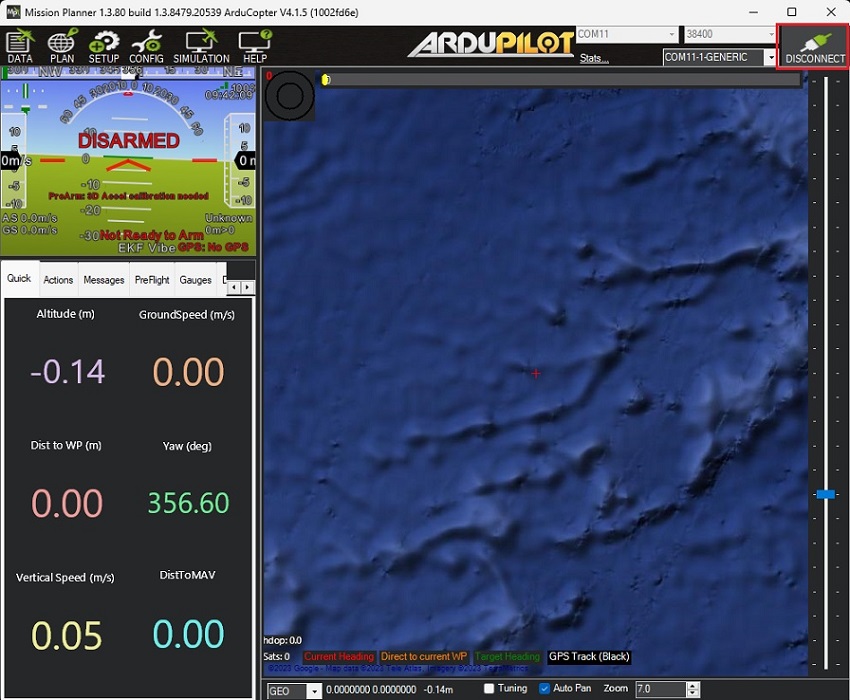
Verifique o firmware do seu ArduPilot conectando-o ao seu dispositivo. Pixhawk para o seu computador usando um cabo USB para USB-C e abrindo Mission PlannerA versão do firmware é exibida na barra superior do Mission Planner janela.
Observe que validamos o tutorial com estas versões de firmware:
ArduRover 4.6.0 e 4.6.3
ArduCopter 4.6.0 e 4.6.3
ArduPlane 4.6.0 e 4.6.3
Se você estiver executando a versão de firmware 4.0 ou inferior, atualize o firmware seguindo as instruções abaixo. Tutorial de carregamento de firmware do ArduPilotCaso contrário, alguns parâmetros descritos podem não se aplicar.
Como conectar simpleRTK3B Pro Receptor RTK para ArduPilot?
configurar simpleRTK3B Pro Receptor RTK
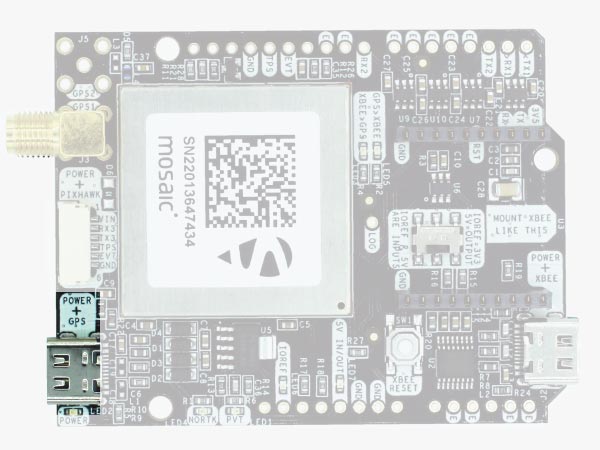
Ligue o simpleRTK3B Pro ao seu PC através da porta USB identificada com POWER+GPS usando cabo USB-C.
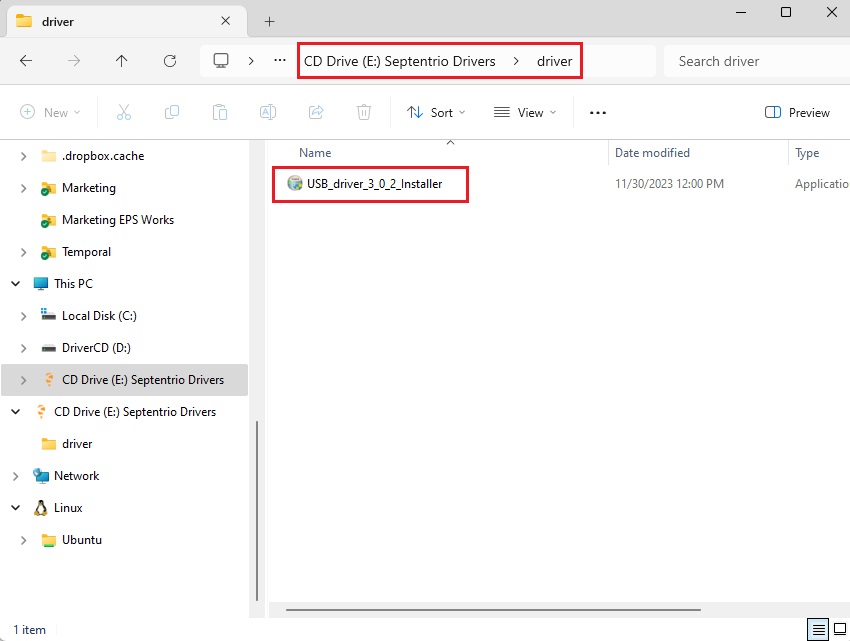
Quando você conecta este produto a um PC pela primeira vez, o PC pode não reconhecê-lo. Você verá apenas um novo Disco Rígido no seu computador. Abra-o e instale o Septentrio driver. Após a instalação, desconecte e reconecte novamente, seu PC reconhecerá o receptor. Isso só precisa ser feito uma vez.
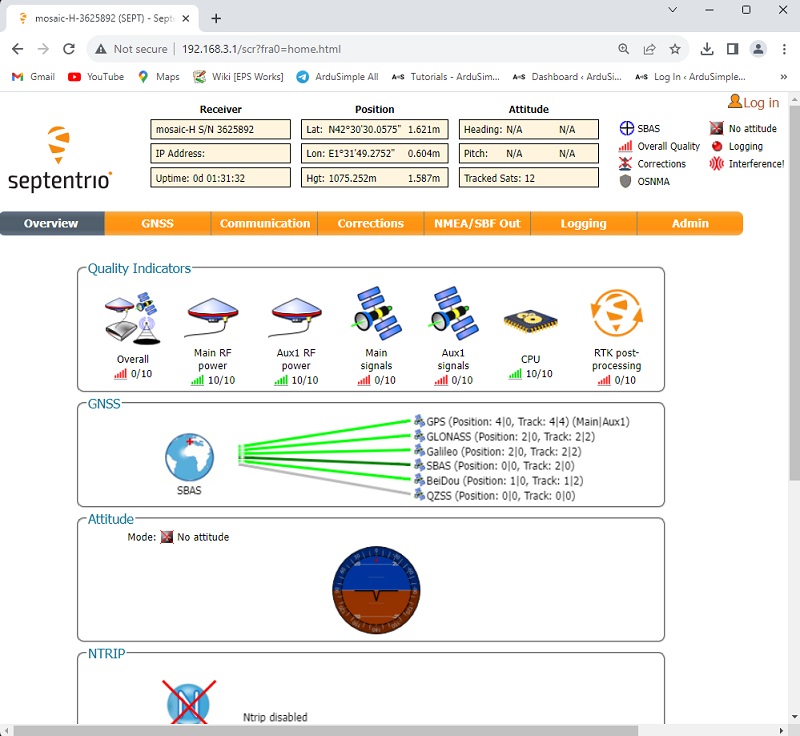
Abra um navegador e digite 192.168.3.1 para abrir o Septentrio interface web.
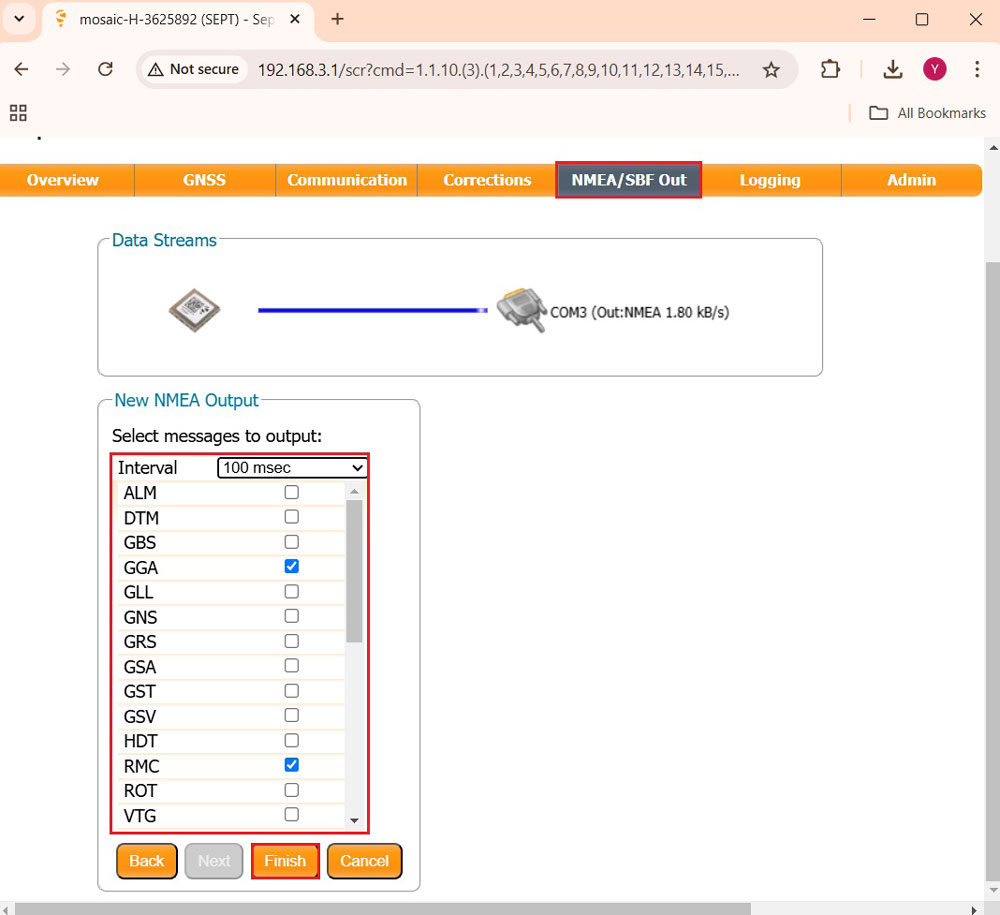
Na barra de menu, vá para NMEA/SBC Out–>New NMEA stream–>Serial port (Next)–>COM3 (Next)–>Interval (100msec), selecione GGA, RMC. Clique Finish.
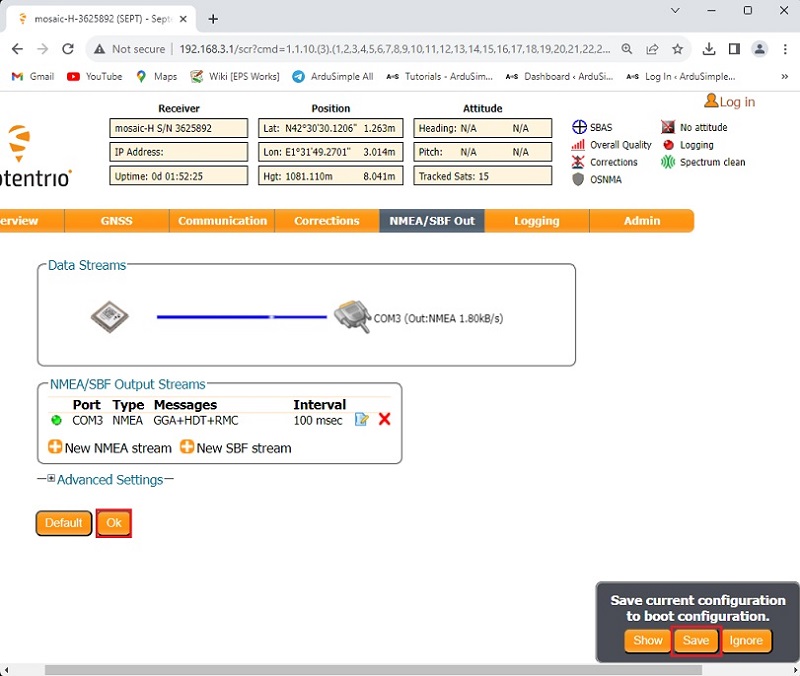
Clique Ok. No canto inferior direito do seu navegador, uma janela pop-up aparecerá. Clique Save configuração.
Conecte a antena GNSS ao seu receptor. Certifique-se de que ele tenha uma boa visão do céu.
Configurar ArduPilot
Ligue o seu Pixhawk ao seu computador usando um cabo USB para USB-C.
Abra Mission Planner e conecte seu Pixhawk para ele com porta COM.
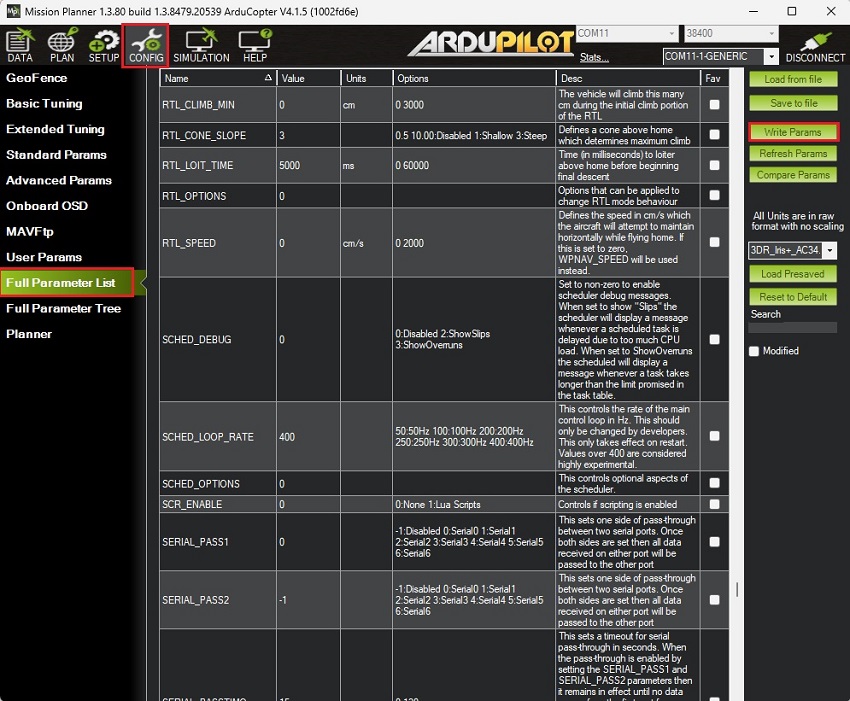
Acesse CONFIG -> Full Parameter ListComo a versão do firmware que você está usando pode ser diferente, aqui está a lista de todos os parâmetros modificados em relação aos seus valores padrão:
GPS_AUTO_CONFIG 1 -> 0 (Desativa a configuração automática)
GPS_AUTO_SWITCH 1 -> 0 (Usar primário)
GPS2_RATE_MS 200 -> 100 (10Hz)
GPS2_TYPE 0 -> 5 (NMEA)
SERIAL1_BAUD 57 -> 115 (115200)
SERIAL1_PROTOCOL 2 -> 5 (GPS)
Imprensa Write Params para salvar sua configuração.
Após salvar todos os parâmetros, certifique-se de reiniciar o piloto automático desconectando e reconectando o cabo USB.
Conecte o kit GNSS/RTK ao seu ArduPilot.
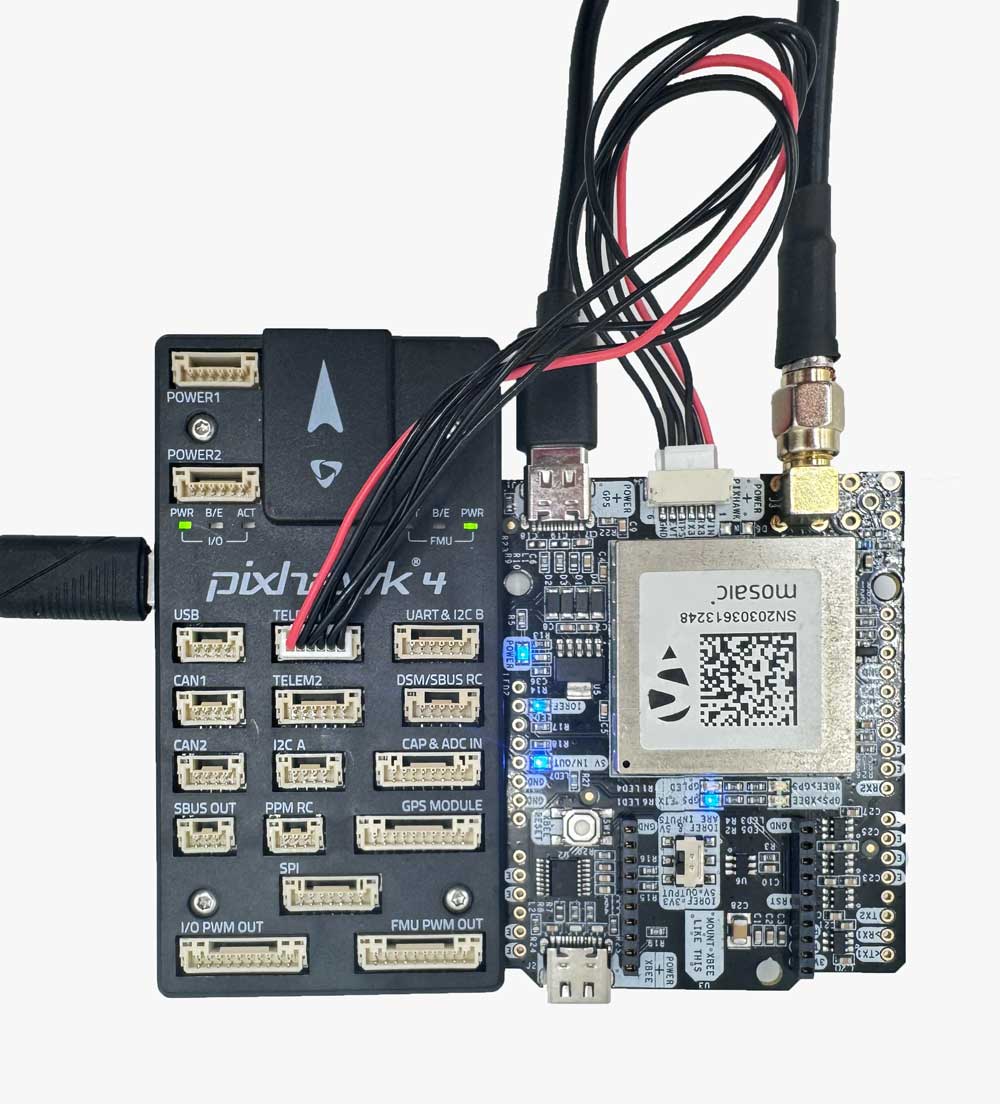
Use o conector JST no simpleRTK3B Pro e conecte-o à porta TELEM1.
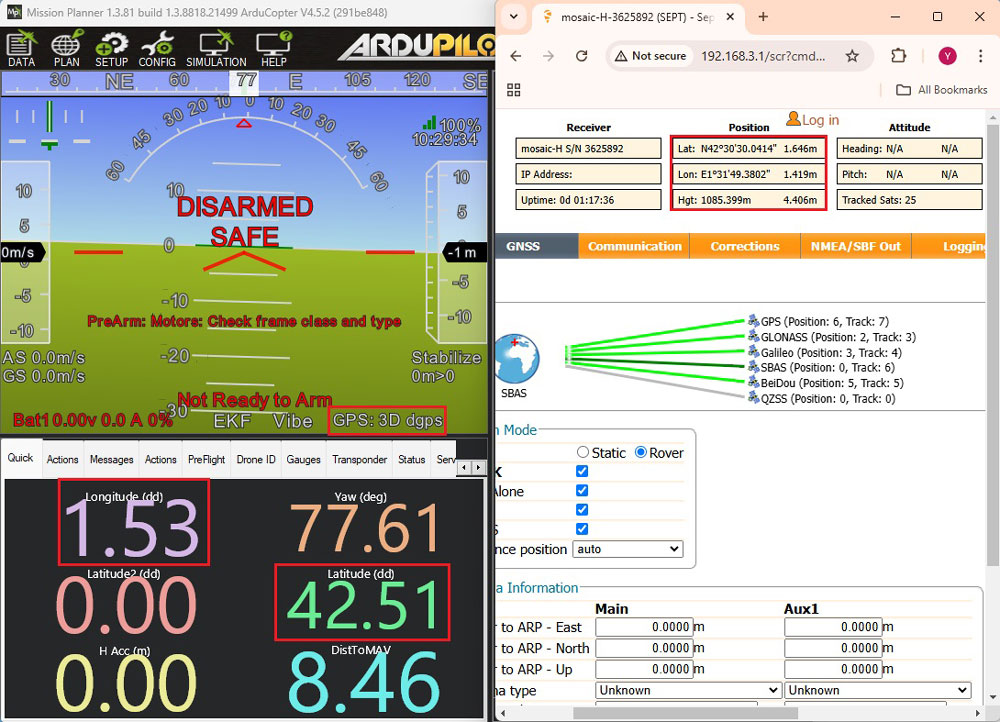
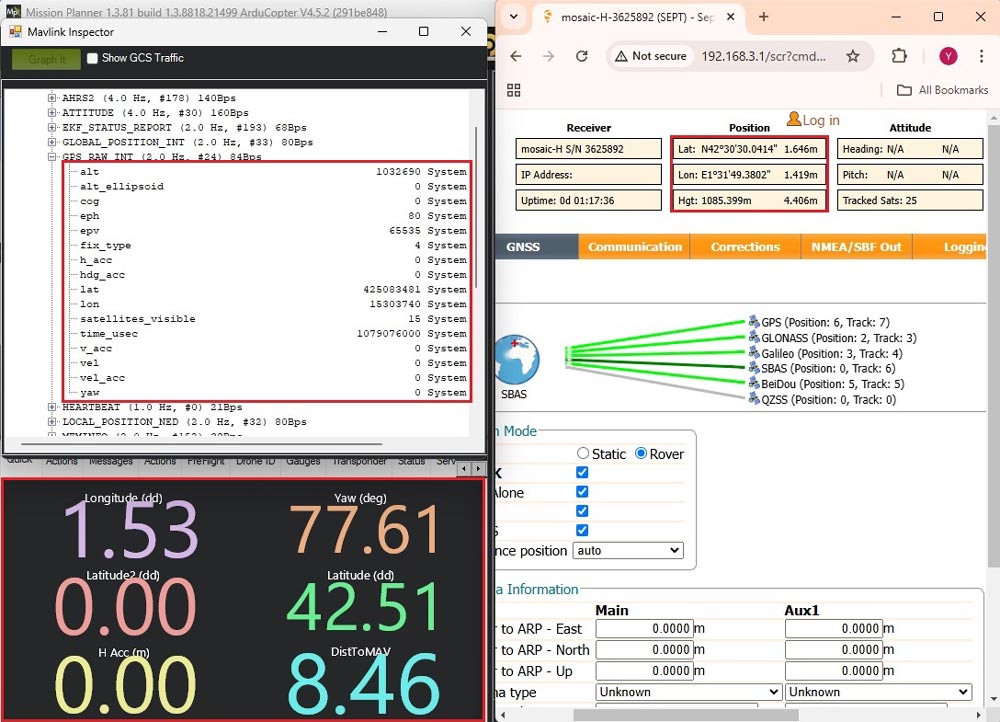
Ligue e conecte o piloto automático, vá para o Aba de status e verificar o lat e lng parâmetros. Você descobrirá que o tipo de fixação GPS e coordenadas combine com os de Septentrio interface web. Observe que as coordenadas em Mission Planner estão em Graus decimais (DD) enquanto as coordenadas em Septentrio interfaces web estão em Graus/Minutos/Segundos (DMS)Daí a diferença.
Para confirmação adicional, acesse CTRL+F -> MAVlink inspector -> GPS2_RAWAs coordenadas devem corresponder a Septentrio interface web.
Conectar às correções RTK
Para atingir a precisão centimétrica no posicionamento, os dados de correção devem ser transmitidos ao rover. Existem dois métodos principais para fornecer esses dados de correção:
Usando o serviço de correção online (NTRIP): Neste método, o rover recebe correções em tempo real através do NTRIP (Transporte em rede de RTCM via protocolo de Internet). Este método é conveniente para áreas com acesso confiável à Internet e elimina a necessidade de configurar uma estação base física. Para orientação sobre integração NTRIP correções com ArduPilot, você pode acompanhar ArduSimpletutorial do envio NTRIP correções no ArduPilot.
Configurando uma estação base: Este método é útil em áreas onde não há acesso à Internet ou NTRIP rede disponível, mas requer equipamento e configuração extra. Você pode consultar ArduSimpletutorial do enviando correções da estação base RTK para o ArduPilot para instruções detalhadas.
Em alguns segundos, em Mission Planner Você verá a mudança de status do GPS2 para rtk Float or rtk Corrigido.
Agora você pode aproveitar seu projeto ArduPilot com seu receptor RTK de alta precisão!
Produtos Relacionados
Se quiser fazer este tutorial, temos todos os produtos em estoque e prontos para serem enviados.
Se você estiver ocupado no momento, nossos engenheiros podem enviar três e-mails curtos explicando tudo o que você precisa saber para iniciar seu projeto.

 Cables

 e
 Como obter um orçamento